Mostrando entradas con la etiqueta tecnología. Mostrar todas las entradas

lunes, 26 de agosto de 2013

Google Glass

Google Glass

Google Glass es un dispositivo desarrollado por Google con el cuál la compañía pretende revolucionar el modo al que accedemos a Internet.

En qué consiste

El objetivo de Google Glass es el de presentarnos una pantalla semitransparente (podemos ver el mundo real a través de ella) en un área del campo visual desde la que podemos acceder a Internet mediante comandos de voz sin necesidad de sacar el móvil del bolsillo. El tamaño de esta pantalla es equivalente a un televisor de 25" colocado a 2,5 metros (aproximadamente 15º del campo visual o el tamaño de un puño y medio con el brazo estirado).

Podéis ver las Google Glass en la siguiente imagen.
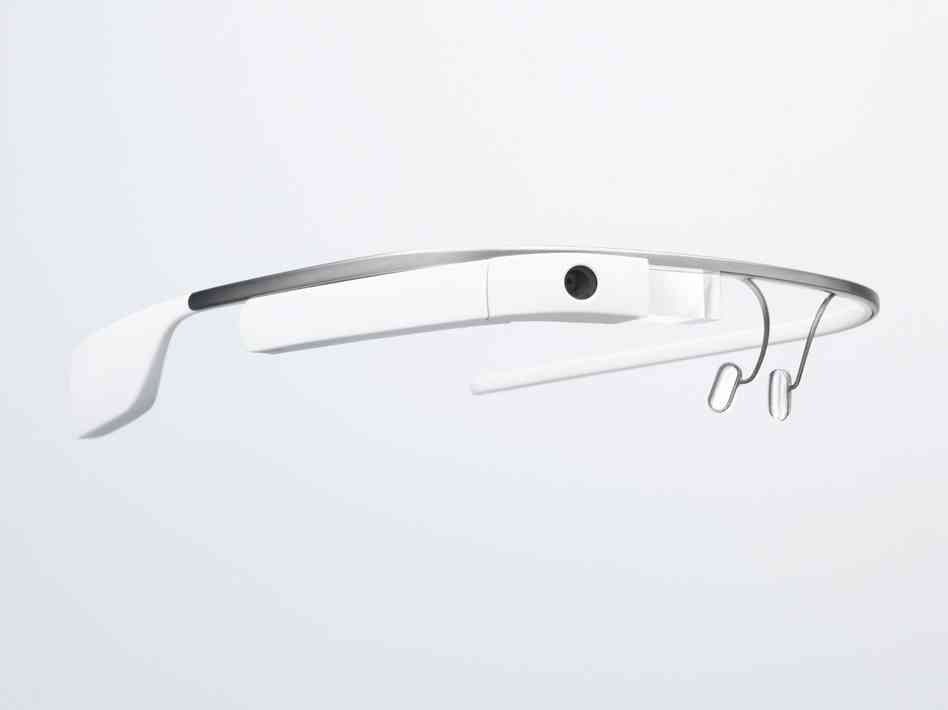
Figura 1. Foto de Google Glass con su diadema
Con un peso de tan solo 36 gramos cuenta con un control táctil (trackpad), cámara de fotos y vídeo y el sistema de proyección. La diadema se puede quitar del dispositivo mediante un tornillo y presumiblemente éste perimtirá, mediante la ayuda de un adaptador, colocar Google Glass en cualquier gafa graduada.


Figura 2. Parte del sistema de proyección sin la carcasa
Además de los elementos descritos en el párrafo anterior Google Glass cuenta también con un botón disparador para realizar rápidamente vídeo y fotografías, un micrófono y un auricular de conducción ósea. Este sistema transmite directamente los sonidos de Google Glass al oído interno mediante vibraciones. Esta tecnología presenta dos ventajas: la primera es que nadie más puede escuchar el sonido que reproduce el dispositivo. La segunda es que al dejar el pabellón auditivo totalmente libre no nos impide escuchar los sonidos de nuestro entorno.


Cómo funcionan y para qué sirven (y/o servirán)

Desde hace ya unos meses este dispositivo está disponible para un número controlado de desarrolladores, lo que nos permite conocer ya bastantes detalles sobre el mismo. Su salida para el gran público estaba programada para finales de 2013 pero últimas informaciones indican su puesta a la venta para el primer semestre de 2014 con un precio estimado de 300$, aunque este valor es tan sólo un rumor basado en los costes de producción y del margen de beneficio estimado.

En este artículo intentaré hacer un resumen detallado sobre el sistema y trataré de extender otro punto, el sistema de proyección, del cuál he encontrado poca información en la red y la que he encontrado resulta ser poco precisa y, en algunos casos, errónea.

Las Google Glass se conectan a Internet mediante vinculación bluetooth a nuestro terminal móvil o mediante la conexión directa a una red WiFi. El software cuenta con toda la potencia del buscador de la compañía, ofreciendo hoy en día búsquedas por voz de manera similar a las búsquedas que ofrece en la actualidad Google Now, además de acceso a algunas aplicaciones que sin duda irán siendo cada vez más y más durante estos meses y los meses posteriores a su salida.

Figura 3. Trackpad de Google Glass
Imaginad que tenéis las Google Glass puestas. Bastará con tocar el trackpad o levantar la cabeza 10º o 40º (según lo tengamos configurado) y nos aparecerá la pantalla de espera indicándonos la hora y en la parte de abajo las letras "ok glass". Tened en cuenta que el fondo de estas capturas del sistema es negro mientras que en la proyección esta zona negra es una zona transparente, por la que podremos ver lo que tenemos delante nuestro.

Figura 4. Pantalla de espera de Google Glass.
Una vez que hemos "despertado" a las Google Glass de su estado de reposo ya estamos listos para decir el ya famoso "Ok glass" (no sé si será distinto en español...) para empezar a mandar comandos. Nada más decir esas palabras mágicas pasamos a ver esta pantalla:

Figura 5. Comandos de Google Glass.

Los comandos disponibles a día de hoy son los que veis en la imagen anterior. Navegación GPS, fotografías, vídeos, envío de emails, videollamadas mediante Hangouts y llamadas GPRS. No he conseguido activar las aplicaciones de Facebook y Twitter pero ya están disponibles para Google Gass.

En la pantalla de espera (la del reloj) podemos desplazarnos con el trackpad a izquierda y a derecha. Desplazándonos hacia la derecha podemos ver notificaciones de aplicaciones, de correo electrónico y nuestras últimas búsquedas con el comando "google...". Desplazándonos hacia el otro lado de la pantalla de espera tenemos las tarjetas de Google Now: recordatorios, resultados de nuestros equipos favoritos, el tiempo en nuestra ciudad y en nuestra localización...

Sistema de proyección

Los esquemas que circulan por la red sobre el funcionamiento del sistema de proyección de Google Glass son como el de la siguiente imagen.
Figura 6. Esquema óptico que circula por la red (erróneo)

Hay dos problemas con este esquema. El primero es óptico. Si realmente fuese así el cono de luz del proyector que se va abriendo debería seguir abriéndose después de la reflexión, y no salir paralelo como pasa en el esquema. Resumiendo: si la luz del proyector siguiese ese camino sería imposible que pudiésemos enfocar la imagen porque sería igual de difícil que intentar enfocar a la punta de nuestra nariz. (No cuentan personas de más de 10 dioptrías sin corregir).

Abordado el problema óptico queda otro no menos pertubador. Si miramos imágenes reales del prisma de Google Glass ¡vemos que realmente el corte de los dos prismas va al revés que en ese esquema! Podéis observarlo en detalle tanto en la Figura 2 como en la siguiente imagen.

Figura 8. Imagen real del prisma de Google Glass
Uno de los detalles más curiosos del prisma de Google Glass es que una de sus caras (la más alejada del proyector) es un espejo. Tanto en la siguiente figura como en la Figura 2 se puede apreciar claramente que este espejo no es plano, sino cóncavo (visto desde fuera convexo).

Figura 9. Imagen del espejo cóncavo de Google Glass
La clave de este sistema es justamente el espejo. El funcionamiento del sistema de proyección es el siguiente (no puedo estar seguro al 100% pero sí creo estar seguro al 95%).

  1. El proyector crea la imagen del sistema.
  2. Esta imagen atraviesa el corte de los prismas.
  3. La imagen refleja en el espejo. Al ser el radio del espejo mucho mayor que la distancia al proyector éste crea una imagen virtual a una distancia de unos 35-40 cm. Este dato lo presupongo porque suele ser la distancia de trabajo en cerca. Además en una conferencia donde nos hicieron una demostración de Google Glass, el conferenciante (@julianmb) se quitó sus gafas graduadas y admitió ver desenfocado a un chico de la primera fila (miopía) y ver "casi" perfectamente la imagen de Google Glass.
  4. La imagen reflejada del espejo refleja en el la separación de los prismas y llega hasta el ojo.
Figura 10. Trazado de rayos del sistema de proyección de Google Glass

En el trazado de rayos podéis observar (de manera muy esquemática y aproximada) que los rayos que llegan al ojo (flechas grises) son más paralelas entre sí que las que salen del proyector. Si prolongamos estas flechas hacia el lado opuesto al ojo éstas se juntarán en un punto donde creeremos ver la pantalla. Desde mi punto de vista creo que sería mejor que la imagen estuviese en el infinito (flechas grises paralelas). Lo creo principalmente por tres motivos:
  1. No tendríamos que acomodar para ver la imagen (más tiempo de uso sin cansancio aunque no creo que nadie se canse).
  2. No nos pondríamos "bizcos" al mirar la pantalla. Esto puede ser otro punto de fatiga.
  3. Para conducir no tendríamos que cambiar el punto de enfoque de lejos a cerca, siendo más cómodo y seguramente más seguro.
Por otra parte no estoy seguro de dónde se hace semitransparente la imagen del proyector pero supongo que cuando la luz vuelve del espejo, ya que supongo que si fuese a la salida del proyector al atravesar el corte de los prismas se produciría una imagen fantasma y por lo tanto se produciría imagen doble. O quizás, simplemente la transparencia se produce porque el mundo real tiene mucha más luz de la que el proyector puede emitir.

Proyección de venta

Según una encuesta realizada por la prestigiosa Forrester Research un 11% de los estadounidenses comprarían hoy las Google Glass si estuviesen a la venta a un precio de 1500$ (el precio para desarrolladores). Esto supondría una venta de 21 millones de unidades. Estas cifras son realmente esperanzadoras para Google ya que, poniéndolo en perspectiva, el iPhone, siendo en su momento una total revolución, vendió en su lanzamiento 9 millones de unidades. (Fuente @julianmb)

Ejemplos de Google Glass en funcionamiento

Por último os dejo un par de vídeos de los chicos de Phandroid en los que podréis ver las Google Glass en funcionamiento incluso desde el punto de vista como si las llevásemos puestas (o parecidas)

Review del Software

Demostración del funcionamiento de las gafas como si las llevásemos puestas


Conclusiones

Respuestas a cientos de preguntas sin tener que sacar nuestro móvil del bolsillo mediante Google Now, fotografías y vídeos desde nuestro punto de vista, direcciones GPS mediante toda la potencia de Google Maps, llamadas de voz y vídeo mediante voz... No tengo ninguna duda de que Google Glass revolucionará el modo al que accedemos a la información, más que nada por ser Google el que está detrás de este producto tan ambicioso. Personalmente estoy convencido de que me haré con unas en el momento en el que salgan al mercado (y más si el precio ronda los 300$/€).

Tenéis a vuestra disposición los comentarios para cualquier duda o comentario sobre este dispositivo.

Un saludo y espero que os haya gustado

martes, 15 de noviembre de 2011

La tecnología al servicio del espectador

El fútbol americano es el deporte más visto en los Estados Unidos. Por ejemplo, la Super Bowl 2011 tuvo una audiencia media de 111 millones de personas en todo el mundo.

El objetivo principal de este deporte -el cuál permite puntuar- es avanzar, ganar terreno. Ésto se consigue mediante el sistema de "downs".

Downs
La ofensiva de un equipo tiene 4 oportunidades o downs para avanzar 10 yardas. Si lo consiguen se obtiene de nuevo un "primer down" y otras 4 downs para avanzar otras 10 yardas. La yarda 0 de avance se sitúa en el mayor punto de avance conseguido por el portador de la pelota. Si no se consiguen avanzar 10 yardas en los 4 downs cambia la posesión de la pelota y por lo tanto es el turno del otro equipo para empezar su avance.

¿Cómo se señaliza?
En el campo la yarda primera y la yarda de down están marcadas en la banda mediante las señales que podéis ver en la siguiente imagen.


Éstas señales llamadas comúnmente "cadenas" (están atadas por una cadena de 10 yardas de longitud) se mueven cada vez que se consigue un primer down. El problema es que, al estar en la banda, con mucha frecuencia están fuera del plano de la cámara. Entonces ¿cómo saben los espectadores (los 100 millones que ven el partido por televisión...) dónde está la yarda primera y la yarda 10? y, lo más importante ¿cómo sabe si se ha conseguido un primer down antes de que termine la jugada y el árbitro lo comunique?

La respuesta como en todos estos casos se encuentra en la tecnología: unas lineas pintadas virtualmente en el campo y que siguen los movimientos de la cámara de manera que dan la sensación de estar realmente pintadas en el césped.

Linea de down pintada virtualmente en el campo
En la mayoría de los casos, al igual que con el Ojo de Halcón, una vez que se ve varias veces uno tiende a tener la sensación de que su funcionamiento debe ser sencillo pero nada más lejos de la realidad.

La tecnología
Uno de los aspectos problemáticos de los efectos generados por ordenador es la grandísima cantidad de esfuerzo que hace falta para conseguir hacer algo en apariencia simple.

Esto es un ejemplo perfecto de esto. Pintar en el campo la linea de primera y down suena simple pero, debido a la cantidad enorme de variables puede llegar a convertirse en algo imposible.

Para que esto no ocurra es necesario simplificar el trabajo reduciendo el numero de variables aleatorias al mínimo. Eso se consigue controlando todos los siguientes aspectos técnicos:

  • El sistema tiene que saber la orientación del campo en todo momento de manera que pueda pintar las líneas con la perspectiva correcta.
  • El sistema tiene que saber, en la misma perspectiva anterior, dónde se encuentra cada yarda.
  • Dado que la cámara que retransmite puede moverse de maneras muy diversas (inclinación,pan,zoom) el sistema tiene que poder monitorizar todos los parámetros de la cámara con el fin de modificar la perspectiva de las líneas.
  • Dado que la cámara puede pivotar para cualquier parte del campo con el fin de seguir la jugada el sistema tiene que ser capaz de recalcular la perspectiva a 30 fps mientras esto sucede.
  • Un campo de fútbol no es plano. Es más alto por el centro con el fin de evitar acumulaciones de agua. Por lo tanto el sistema tiene que tener esto en cuenta para pintar las lineas de manera adecuada.
  • Los partidos son retransmitidos desde numerosas cámaras. Por lo tanto el sistema tiene que ser capaz de calcular todo lo anterior para cada una de las cámaras.
  • El sistema tiene que ser capaz de detectar a los árbitros, jugadores y pelota para no pintar las lineas por encima de ellos y que parezca realmente que está situada en el campo.
  • El sistema tiene que ser capaz de detectar los anuncios de sponsors, marcador impreso en pantalla y demás rótulos con el fin de no pintar las líneas por encima de ellos.
Ejemplo del sistema en funcionamiento, desde dos cámaras distintas

La pieza clave del buen funcionamiento del sistema es el trípode de las cámaras de televisión. Estos trípodes codifican todos los movimientos de cámara, incluidos enfoque y zoom. Estos datos ayudan al sistema a entender exactamente donde está apuntando cada cámara.

La otra pieza clave es el modelo virtual 3D del campo. El sistema sabe exactamente donde están localizadas las cámaras en el modelo 3D y, al contar con todos los datos de movimientos de cámara, puede orientar las líneas acorde al modelo virtual del campo.

La paleta de colores también es crítica. El sistema tiene que ser capaz de distinguir entre la hierba del campo, donde se tiene que pintar la línea, y todo lo demás (jugadores, árbitros,pelota...) donde no.

El sistema cuenta con 8 ordenadores:

  • Cuatro ordenadores SGI.
  • Un PC.
  • 3 ordenadores especiales usados en conjunción con las cámaras de televisión
La función de estos ordenadores especiales es analizar la posición de las cámaras y luego mandar la información final de las líneas a los camiones de retransmisión de cada cadena que tenga contratado el servicio.


Dibujando la línea
Para determinar dónde ha de ser dibujada la linea el sistema utiliza la siguiente información:

  • El campo virtual 3D es modelado antes del partido (particular de cada estadio) y los datos proporcionados por los trípodes de las cámaras.
  • La información de vídeo de la cámara que está en el aire en cada momento (determinada de forma separada por el camión de cada televisión).
  • Dos paletas de colores distintas: una representa los colores del campo que deben ser cambiados para representar la linea de primer y down y otra que representa los colores que no deben ser cambiados (colores de los uniformes de los árbitros,jugadores...) donde la línea debe ser eliminada con el fin de que parezca estar pintada en la hierba.
Una vez que el sistema determina qué pixeles tienen que ser modificados esta información, junto a la de señal de vídeo, es enviada a un ordenador que dibuja la línea 60 veces por segundo. La línea es entonces enviada a un "keyer" lineal que superpone las líneas sobre el programa de vídeo.
Obviamente este proceso requiere un tiempo en ser calculado, lo que conlleva a unos cuantos fotogramas de retraso que deben ser aplicados también en la señal de vídeo para sincronizar finalmente las líneas de primera y down en televisión.

En un día de partido se necesitan cuatro operadores para hacer funcionar el sistema.
  • El spotter (encargado de dar nombres y números a los comentaristas) y un operador trabajan juntos para introducir la yarda primera antes de cada jugada. El spotter se sitúa en la cabina de prensa y el operador en el camión de producción introduciendo el número correcto.
  • Otros dos operadores de la cadena de deportes trabajan juntos para hacer cualquier corrección necesaria durante el partido. Estos ajustes pueden ser, por ejemplo, cambios en las paletas de colores debido a cambios de luz con el transcurso del partido, nieve, barro...
Este es todo el proceso necesario para la creación de las líneas de primera y down para que sean vistas sin problema  por los espectadores en sus casas. Cualquier fan de fútbol americano que siga los partidos por televisión te dirá que el esfuerzo merece la pena.

Por cierto, cabe mencionar que ésta información es puramente visual. Los árbitros no se guiarán por ellas en ningún momento para decidir si una jugada consiguió un primer down o no. El método legal para comprobar cualquier duda con el avance de la pelota se realiza con las cadenas.

Espero que os haya gustado y os haya parecido entretenida e interesante.
jueves, 16 de junio de 2011

Estereogramas

¿Cómo podemos saber si una persona ve bien en 3D o no? Que en lenguaje más técnico sería: ¿cómo podemos medir la agudeza visual estereoscópica de una persona?

Esta agudeza visual estereoscópica se define de la siguiente manera:

Si dos objetos están situados en planos de profundidad parecida, la disparidad binocular es pequeña y será difícil distinguir si los objetos están o no en el mismo plano. Si llamamos Δd a la mínima separación entre dos planos para que se perciba sensación de profundidad, y llamamos α y β a los ángulos de convergencia para cada uno de esos planos definimos la agudeza estereoscópica como la diferencia entre estos dos ángulos  δ=α-β. Si e es la separación entre los ojos, la agudeza visual estereoscópica puede calcularse como


La agudeza visual estereoscópica mide el umbral de profundidad que puede percibirse
La AV estereoscópica depende de varios factores: tipo de objeto (menor para líneas que para objetos puntiformes), la luminancia (decrece al disminuir la luminancia), la excentricidad retiniana (es menor cuanto más lejos miramos del punto central de visión), el tiempo de exposición, etc. Para condiciones normales de luminancia y visión central, el valor de agudeza visual estereoscópica para el sistema visual humano es de unos 40 segundos de arco (aproximadamente una centésima de grado), para objetos que están situados a varias decenas de metros. Para distancias grandes, deja de apreciarse profundidad mediante la visión binocular y el sistema visual utiliza entonces sólo recursos monoculares.


Pero nuestro cerebro nos engaña continuamente, en un esfuerzo constante de trabajar con la ley del mínimo esfuerzo, esto es, utilizando experiencias previas para entender la escena en la que nos encontramos. Aquí un ejemplo bastante llamativo:


En esta imagen sólo participan pistas monoculares ya que es una única foto y por lo tanto no tenemos información de los dos ojos. Así caemos en la trampa inicial de pensar que el chavalito de la derecha es más alto que el profesor. Sin embargo pronto pensamos que se trata de un truco y que realmente las personas no se encuentran todas a la misma distancia.


Este truco no pasa en la vida real en el cuál encontramos a todas horas experiencias previas que nos hacen poder actuar, con mucha desenvoltura simplemente con un ojo. Imaginad el proceso de rellenar un vaso de agua de una botella con un ojo tapado. La mejor manera de hacer el experimento es sin que seamos nosotros los que coloquemos el vaso. El proceso de rellenarlo (sin apoyar la botella...) es bastante más difícil que si utilizamos los dos ojos. Sin embargo personas con ambliopía, en el que uno de los ojos no lo utilizan pueden desenvolverse perfectamente sin que ni siquiera notemos nosotros la diferencia. Esto se debe a que sabemos donde están los objetos, qué tamaño tienen... es decir: experiencias previas.


En la imagen de los dados hay cosas que no nos cuadran pero ¿por qué? por la experiencia previa. Si nos fijamos en el dado más cercano al borde inferior de la foto y vamos siguiendo los dados hacia la izquierda la perspectiva nos dice que se están alejando pero si todavía seguimos girando hacia la izquierda todavía se alejan más. ¿Cómo puede ser entonces que el dado de arriba del todo esté justo encima del dado con el que empezamos? Estas cosa sólo podemos saberlas por experiencia.


Es por tanto lógico que no podamos basarnos (o mejor dicho, no debamos) basarnos en imágenes con objetos conocidos, con perspectiva, con sombras... en definitiva, con pistas monoculares para hacer el cálculo de la agudeza visual estereoscópica.


Es aquí cuando entran en juego los estereogramas de puntos aleatorios.


Consiste en la creación de imágenes que contienen información de profundidad pero que no incluyen ninguna pista monocular que pudiera ayudar al sujeto a saber si un objeto está detrás o delante de otro. Ni sombras, ni  figuras, ni imágenes, ni tamaños... lo eliminamos todo.


Exiten dos tipos de estereogramas de puntos aleatorios: los RDS y los SIRDS


RDS


Los RDS (random dots stereogram) se componen de un par de imágenes que tendrán que ser vista, cada una de ellas por el ojo correspondiente. Aquí tenéis un ejemplo.


Par estereoscópico RDS para visión cruzada
Este lo he generado de manera que pueda ser visto cruzando los ojos (poniéndose bizco). Realmente el par estaría al revés y sería necesaria la ayuda de un estereoscopio para no tener que entrenar a la persona para verlos.
El más común de los etereoscopios para visualizar este par RDS es el Bioptor.


Sin embargo también podemos "codificar" este par RDS de otras maneras, para no tener necesidad de depender del estereoscopio anterior o de cualquier otro. Así se podría imprimir en láminas polarizadas para ver con gafas polarizadas, o en anaglifo, para ver con gafas Rojo/Cian. Os pongo aquí el mismo par estereoscópio en anaglifo para que lo podáis ver aquellos que tengáis gafas Rojo/Cian (rojo en ojo izquierdo) y que no hayáis consegido poneros bizcos para verlo.Este aparato hace que no sea necesario entrenamiento ya que colocamos los pares de imágenes de puntos aleatorios, la persona mira a través de las lentes y vería el par RDS.


Pero... ¿cómo funcionan? ¿cómo se generan?


El secreto está en que, aunque las imágenes están creadas generando puntos aleatorios la imagen derecha e izquierda están creadas de una manera muy inteligente. La imagen derecha es exactamente igual que la izquierda pero desplazando horizontalmente una zona. Al mover esta zona se quedarán huecos que, para no hacer que ayuden en la identificación de la figura desplazada se rellenan con más puntos. Ni que decir tiene que la imagen puede ser todo lo compleja que queramos, con una distinta profundidad en cada punto. Sin embargo para esto es necesario un software informático, no basta con desplazar los puntos de manera "artesanal".


Así por lo tanto si vemos alternativamente superpuestas las dos imágenes del estereograma anterior...


Pulsad en la imagen para ver la animación
El "truco" está entonces en imprimir estos test para visualizarlos a una distancia, normalmente 40 cm y, para esa distancia calcular el desplazamiento que tenemos que hacerle a la figura para que corresponda, a esa distancia, con un ángulo determinado. Podemos hacer muchos, siendo cada vez la separación menor y así saber que, si una persona no detecta profundidad en la carta que corresponde a 80" de arco y si en la de 100" de arco esta será su agudeza visual estereoscópica. Recordad que a menor valor quiere decir que estamos siendo capaces de distinguir planos que están más cerca unos de otros (es mejor tener 40" que 60", por ejemplo).


SIRDS


Del inglés (Single Image Random Dots Stereogram), también llamados "Autoestereogramas". Tienen la ventaja de que son sólo una imagen y por lo tanto no se necesita de un estereoscopio para verlas, por lo que pueden verse en tamaños mucho más grandes, y tienen la desventaja de que hace falta entrenamiento para verlos. Es por esto que no podemos utilizarlos para evaluar la visión estereoscópica de un sujeto (es muy probable que no lo vea, no por un problema de visión binocular, sino por no saber mirar).


Los más conocidos de este tipo son los llamados "Magic Eye" (Ojo mágico) y que fueron comercializados por primera vez a principios de los años 90 del siglo pasado. Éstos utilizan una textura colorida o de alguna imagen en mosaico, la cuál desplazar punto a punto para crear la ilusión.


Los más comunes por su mayor facilidad para verlos son los "divergentes", es decir, hace falta relajar la vista para que los ojos converjan por detrás de la imagen y así se aprecie la ilusión.


Poniendo "ojo mágico" en cualquier buscador aparecen SIRDSs a patadas. Aquí tenéis un ejemplo facilito.


No escribo qué es lo que tiene que verse para que os esforcéis en verlo. 


Cómo verlos


La manera más fácil para aprender a verlos es acercarse a la imagen (en este caso al monitor). Tenéis que dejar la vista relajada. Obviamente veréis la imagen borrosa. No le prestéis atención a nada, imaginad que estáis mirando a un objeto lejano. Dejando en todo momento la vista relajada empezad a alejaros de la imagen poco a poco, muy poco a poco y siempre con la mirada relajada. Cuando veáis la imagen empieza a enfocarse pararos y esperad a que aparezca la ilusión. Si no sale a la primera intentad varias veces. Una vez que se empiezan a ver los primeros no hace falta ir alejándose para verlo.


Aquí tenéis uno creado por mi para la ocasión.


Pinchad en la imagen para ver a tamaño completo
Cómo funcionan


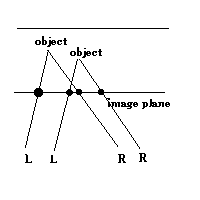
La mejor manera de intentar explicar el funcionamiento de estos autoestreogramas es apoyándonos en la siguiente imagen.


Si observamos estos puntos relajando la vista de manera que las columnas de puntos se fusionen una con la de al lado veréis que hay un punto que sobresale más que los demás.


En esta imagen, repitiendo el procedimiento de la de arriba observaréis que un punto parece estar fuera de la pantalla y otro de ellos estar dentro. 


El por qué de este efecto se puede ver aquí
Es por esto que, dependiendo de hacia donde se desplacen los puntos harán que se vean más hacia delante o más hacia detrás.


Pues bien, este procedimiento, muchísimos más puntos, más pequeños y desplazándolos con un software matemático según un mapa de profundidad como el siguiente, obtenemos estos estereogramas.


Mapa de profundidad: Zonas más blancas al frente, zonas más oscuras al fondo
Existen otros autoestereogramas llamados "flotantes". Estos se componen de imágenes grandes, creadas de la misma manera que los diagramas de puntos gordos que he puesto más arriba. Imaginad que pusiésemos una imagen de la Luna, por ejemplo, en el sitio donde tenemos los puntos gordos. Conseguiríamos así que una Luna apareciese delante de las demás y otra más atrás que cualquier otra. Normalmente, este tipo de estereogramas se suelen mezclar con los otros. Un ejemplo sería el siguiente autoestereograma:
Los árboles del fondo serían los "flotantes" mientras que el estereograma típico se encuentra debajo de la textura
De momento esto es todo por ahora. Espero que os haya parecido interesante.


jueves, 7 de abril de 2011

Eficiencia lumínica de los sistemas de proyección estereoscópicos

Hoy he publicado un artículo sobre tecnología 3D para cines en la popular y recomendadísima web www.cine3d.com. Os dejo un enlace directo a la noticia para que podáis leerla. Para mi ha sido un placer participar en esta web y espero que se vuelva a repetir.

Saludos y volvemos la semana que viene con "Ojos del mundo animal".

jueves, 31 de marzo de 2011

Comunicación inalámbrica

Hoy vamos a hacer un recorrido por los distintos medios que ha ido creando la humanidad con el fin de comunicarse más cómodamente o simplemente mucho más lejos.
En la parte de "más comodamente" está, por supuesto, la manía que tienen muchas madres de que el ordenador tiene demasiados cables. ¿Y si no estuviesen? En la parte de "más lejos" está, obviamente, la comunicación vía satélite, cumbre actual de la comunicación inalámbrica. Pero vamos a ir poco a poco.

Empezando con un poquito de historia tenemos que remontarnos a 1896, año en el que Guglielmo Marconi patentó, en Reino Unido, el telégrafo inalámbrico.

Desde entonces y hasta ahora infinidad de aparatitos se comunican "sin cables" (wireless): radio, televisión, telefonía móvil, televisión por satélite, telefonía satélite, un simple mando a distancia...

 Pero...¿cómo funcionan?
Como muchos de vosotros sabéis la comunicación inalámbrica se basa en la emisión y recepción de ondas electromagnéticas. Depende de la longitud de onda y la frecuencia de las mismas se clasifican en el espectro de la siguiente manera:


Como podéis ver en este cuadro se resume prácticamente todo lo que uno tiene que tener en cuenta sobre ondas electromagnéticas y su uso en nuestra vida cotidiana.

Mandos a distancia IR: Emiten en una longitud de onda de unos 850 nm, bastante cercana a nuestro límite de sensibilidad espectral. Como ya comenté en LEDs, debida a la cercanía de esta forma de comunicación a nuestra franja sensible del espectro, somos capaces de verlos a través de un móvil, ya que estos siempre se expanden un poco más a la zona del infrarrojo cercano.
¿Qué problema hay con este tipo de mandos infrarrojos? Pues algo que si se piensa unos segundos tiene mucha lógica: el efecto invernadero se produce porque gases como el CO2 absorben estas radiaciones infrarrojas y no las dejan escapar al espacio durante la noche. Entonces, la luz que emiten los mandos a distancia que funcionan con infrarrojos... también será absorbida la señal, ¿verdad? Es por esto que en el momento que nos alejamos una distancia de unos cuantos metros del televisor esta señal deja de llegar en buenas condiciones para su lectura.
La comunicación entre mando y televisor (o aire acondicionado, DVD...) se hace mediante trenes de impulsos. Cada botón del mando tiene asociados un tren de impulsos que el televisor reproduce y, si lo tiene en su memoria identifica y realiza la acción. Es por esto que cada mando funciona con su televisor  (excepto los universales) ya que cada compañía codifica estos trenes de impulsos a su gusto.
Imagen de un LED infrarrojo, detectable mediante los chips de las cámaras digitales
Mandos a distancia RF(radiofrecuencia): La frecuencia de emisión de estos mandos (también utilizados en aviones teledirigidos) se encuentra por la zona de las ondas de radio, como su nombre indica. La principal ventaja que se obtiene en esta franja del espectro para la comunicación es algo que todos experimentamos día a día: a las ondas de radio le importan poco las paredes convencionales de una casa (dejando a un lado las de seguridad...). Esto es debido a que la longitud de onda de estas RF son de 3-4 metros y eso hace que esquiven fácilmente los obstáculos de una casa. En el ámbito de los mandos a distancia tenemos pues la ventaja de poder utilizarlos desde distintas habitaciones, incluso en plantas diferentes.

Los mandos inalámbricos de control de juegos funcionan por RF
Típico mando de control de aviones teledirigidos, también por RF
Telefonía móvil: Las ondas de móviles oscilan (nunca mejor dicho) entre los 800 y los 1800 MHz. Sin embargo, también emiten exactamente a 216,7 Hz ¿Cuando ocurre esto? Pues, con el fin de que muchos móviles puedan utilizar la misma antena se utilizan unos "slots" para que no se solape la comunicación entre dos dispositivos. La duración de estos "slots" es de tan solo 0,577 ms y se producen para un mismo dispositivo cada 4,615 ms, esto es, una frecuenca de 216,7 Hz. ¿Y qué consecuencia tiene esto? Bueno, estas frecuencias son detectables por el oído humano (rango entre 20 Hz y 20.000Hz) y por lo tanto cuando estas señales de "¡hola, tienes un sms! o¡ hey, te están llamando! interfieren con un altavoz somos capaces de oirlas.

Bluetooth: Funciona a 2,4 GHz cerca de los microondas. Se llama así al protocolo de comunicaciones diseñado especificamente para dispositivos de bajo consumo. Sigue siendo una comunicación por radiofrecuencia y por lo tanto los dispositivos no tienen que estar alineados al igual que pasaba con los IR. La velocidad de transmisión actual con la versión 3 es de unos 24 Mbits/s.

Comunicación por satélite: Esta forma de comunicación ronda los 4-6GHz y consiste "simplemente" en reflejar la señal en satélites para conseguir mejores recepciones a grandes distancias, cosa que en linea recta (geodésica quizás fuera más correcto) no sería posible debido a obstáculos tales como montañas, ciudades o, simplemente, la curvatura de la Tierra.

Esquema de todo el entramado que puede llevar una red de satélite
Wi-Fi: El señor de las comunicaciones hoy en día (además del 3G) por la cantidad de información que podemos conseguir a través de él en teléfonos móviles, tablets, ordenadores portátiles y un largo etcétera. Al igual que bluetooth, Wi-Fi es una marca bajo la cuál se certifica la interoperabilidad de los equipos según la norma IEE 802.11b. Wi-Fi viene de WIreless FIdelity.
Hay varios tipos de Wi-Fi. Ahora están muy de moda los anuncios vendiendo Wi-Fi N, el cuál comentan que es más rápido y alcanza mayor distancia que el normal. Esto es cierto ya que además del estandar 802.11b están el 802.11g y el 802.11n, siendo la velocidad de estos de 11, 54 y 300 Mbps respectivamente, todos ellos con emisiones en los 2,4GHz.
En la actualidad ya existe el bautizado como Wi-Fi 5 (IEE 802.11a) con emisión en los 5GHz, cuya principal ventaja es que no cuenta con las interferencias que tienen los de 2,4GHz por emitir en la misma banda (bluetooth, microondas y WUSB). Sin embargo, al trabajar a mayor frecuencia cuenta de un menor alcance.

Son muchas más de las que podríamos hablar pero creo que con esto será suficiente...de momento :D

viernes, 21 de enero de 2011

Next Limit

Después de casi un mes aquí estoy de vuelta. Después de los atracones navideños (que ya quedan lejos) ahora en época de exámenes me ha costado más encontrar el hueco pero aquí está. Por cierto, me quedé a cuadros al escuchar en televisión que la astrología ha dado un salto de 1500 años hasta el presente actualizando los signos del zodiaco. La primera vez que lo oí no me lo creía y pensé que tampoco irían a añadir la 13ª: Ofiuco, pero si, ahí están. A los que les hayan hecho una carta astral en los últimos años que vayan a pedir la devolución del dinero porque después de admitir que en toda la vida éramos los signos que decían... En fin, una cosa hecha :D.

Ahora ya entrando en materia voy a hablaros de una compañía que me parece impresionante y de la cuál creo que deberíamos sentirnos muy orgullosos ya que es española: Nextlimit.

Llevaba tiempo queriendo hablar de ella y ahora, buscando material fotográfico para la entrada he visto que también fueron los encargados de hacer los fluidos de uno de mis juegos favoritos así que está decidido.
Captura del juego Bioshock 2

Pero empecemos por el principio. Esta compañía fue fundada en Madrid en el año 1988 (muy buena añada) por Victor Gonzales e Ignacio Vargas, dos ingenieros que crearon estas 3 herramientas de las que tienen que sentirse muy muy orgullosos.
Hoy en día trabajan (por lo que veo en televisión y en el cine) a todas horas, haciendo efectos especiales tanto para anuncios de televisión como para cine. Parece ser que también para juegos de ordenador. Yo la verdad es que cada vez que veo una simulación de fluidos que sea real como la vida misma (nunca mejor dicho) pienso en que es un trabajo realizado por la compañía de estas dos fieras de la técnica y la animación. Hoy en día cuenta con unos 10 trabajadores y ya tienen un Oscar Técnico. Ahí es nada.

Hoy en día cuentan con 3 productos en el mercado:
  • RealFlow: Pienso que su buque insignia y el que digamos, más propaganda les hace por llegar a un mayor público sus resultados. Es un kit de, digamos cálculo a lo bestia de partículas (sobre todo agua y polvo) pero también simula movimientos de cuerpos rígido, cuerpos blandos... Luego estas partículas pueden ser tomadas como mallas y exportarlas a otros programas como Maya o Cinema 4D e integrarlos en una animación. Yo tuve la oportunidad de utilizarlo hace un tiempo y la verdad es que es impresionante. Aquí os dejo el cutre resultado al que llegué a baja resolución y bajo (muy muy bajo) detalle del fluido ya que lo hice con un ordenador bastante más lento del que tengo ahora... y procesar 100.000 partículas cuesta para un ordenador no profesional (desde entonces aprendido a iluminar mejor y texturizar mejor). 

Y ahora una demostración de lo que esta gente puede hacer con RealFlow:


  • Maxwell Render: Un programa que no conocía hasta ahora pero viendo ejemplos en la web de Next Limit me ha parecido impresionante. Es un software creado para la creación de renderizados hiper realistas. El nombre le viene que ni pintado ya que el por qué de su realismo en los renderizados se debe a un calculo muy meticuloso y complicado de cómo actuaría la luz si el entorno 3D fuera un entorno de verdad. Maxwell fue el que describió con sus cuatro fórmulas el comportamiento de la luz como onda electro-magnética... Para qué hablar más, simplemente disfrutad del realismo de estos modelos 3D y si os parece que es mentira, que eso no es por ordenador y que es real es porque el programa cumple su cometido.

  • XFlow: Seguramente el aspecto menos conocido de esta compañía pero sin duda el más técnico. Este programa utiliza los complejísimos y exactísimos cálculos que pueden aplicarse a Real Flow pero esta vez llevados al límite para la industria. Imaginaros que esta vez el fluido fuese aire. Si introducimos un modelo 3D de un vehículo podemos ver exactamente la eficiencia aerodinámica que tendría en carretera. Esto es imprescindible en la creación de nuevos modelos de coches ya sea para hacerlos más rápidos (competición) o para hacerlos energéticamente más eficientes.
Para terminar os dejo un vídeo de un reportaje para 3DA. No tiene desperdicio ninguno:


A cualquiera que le guste la animación, o la simulación, o el trabajo bien hecho en general se dará cuenta que esta gente es de las que lo hace. Ya os digo, creo que tenemos que sentirnos orgullosos de esta compañía que nos da este nivel tremendo de realismo. Cualquiera que haya leído esto pensará que Next Limit me paga o algo para decir esto ¿verdad? Pues yo digo, ojala. Me queda la esperanza de que en otra vida igual pueda trabajar en un sitio así :D

jueves, 23 de diciembre de 2010

El Ojo de Halcón

El Ojo de Halcón de Hawk-Eye Innovations es la tecnología que llevan usando unos años (desde Wimbledon 2007) en el las grandes competiciones de tenis. El objetivo de esta tecnología es calcular la posición exacta del bote de la pelota evitando así posibles errores de los jueces de línea y del propio Juez de silla.
Esto suele ser utilizado en todas las superficies menos en tierra batida, ya que aquí la bola deja una ligera marca al contactar con el suelo.

Cómo funciona
El ojo de halcón utiliza varias cámaras situdadas alrededor de la pista (normalmente a la altura de la primera fila de gradas) con el objetivo de situar espacial y temporalmente la pelota, el recorrido que esta hace, su forma,etc...


La imágen anterior resume muy bien el funcionamiento de este sistema: 2-3 mm de error, mil millones de cuentas matemáticas para calcular la trayectoria de la bola y el impacto en el suelo. El número de cámaras puede variar, suelen utilizarse hasta 12 cámaras para aumentar la precisión y últimamente cámaras de 500 fotogramas por segundo.
Una de las cámaras del Ojo de Halcón


Qué nos permite ver
Cada jugador tiene la oportunidad de pedir 3 veces el ojo de halcón por set, teniendo una oportunidad extra si se llega al Tie-Break. Los jugadores suelen pedir "Challenge" (desafío, en inglés), otros simplemente apuntan hacia arriba con la mano.

Repetición instantanea: Para empezar tenemos el espectáculo. Quien sigáis a menudo el tenis habréis visto que el público enloquece viendo la repetición en tiempo real mientras la pelota se va acercando al suelo en su trayectoria durante la jugadad "dudosa".
En el siguiente video podéis ver algunos ejemplos de el ojo de halcón y comentarios de jugadores dando su opinión sobre este sistema.


Estadísticas:
Como la dirección del saque en un primer y segundo servicio.

Punto de impacto de la bola en el saque directo y en el primer y segundo servicio


 Donde devuelve la pelota el jugador

Dirección de un tiro ganador....

Como véis el sistema es capaz de saber la posición real de la pelota en cualquier momento. Así pues se puede saber todo: velocidad, posición en la que se le golpea, la trayectoria que sigue, la forma al impactar en el suelo...

Precisión y fiabilidad
En un test realizado en 2006 por la ITF (International Tennis Federation) el ojo de Halcón resultó satisfactorio en el 100% de los casos, mostrando una media de error de 3,6mm. Los tests se hicieron para estas condiciones:
  • Al aire libre (por tanto,con movimiento de las cámaras)
  • A la luz del Sol a diferentes horas del día
  • Con sombras cubriendo parte o la mayoría de la pista
  • Con tiempo nublado
  • Con luces artificiales
Obviamente en pista cubierta las condiciones son mucho más idoneas.


Cómo funciona

2D (x,y): Utilizado por cada cámara para identificar el centro de la pelota. Los movimientos de la cámara son compensados identificando la posición de las líneas.


3D (x,y,z): El sistema triangula la información de cada cámara para calcular la posición de la bola en 3D.

4D (x,y,z,t): Este proceso consiste en repetir el proceso 3D pero además en el tiempo. Esto nos permite ver la trayectoria de la pelota.

Marca del bote: La trayectora puede ser entonces calculada para ver el bote exacto de la bola (con su deformación y así comprobar si la pelota tocó o no la línea.

Podéis ver en el siguiente enlace un vídeo de la precisión de imagen que se consigue con las cámara de alta velocidad: http://vimeo.com/40523215

Este sistema ya se está utilizando también en deportes como el Cricket y el Snooker y se quiere implantar en el fútbol.  En estos se pueden sacar todos los datos que hemos estado viendo para tenis.

Ejemplo del Ojo de Halcón en Snooker:

Ejemplo del Ojo de Halcón en Cricket:

No es por quitar el trabajo a los árbitros ni mucho menos. Yo creo que siempre podrá ser un complemento de estos si se utiliza como se utiliza en en tenis.
Espero que os haya gustado
jueves, 25 de noviembre de 2010

La tecnología Blu-ray

El 28 de febrero de 2008 Toshiba dejó de desarrollar la tecnología HD-DVD quedando la tecnología Blu-ray de Sony como único formato de almacenamiento de video de alta definición doméstico

Ventajas de la tecnología Blu-ray
La gran ventaja de esta nueva tecnología se basa es su mayor capacidad de almacenamiento: 25 GB sólo con una capa frente a los 4,7 GB del DVD y los 0,7GB del CD.
Debido a los altos precios que ostentan todavía las grabadoras y los discos vírgenes en esta tecnología prácticamente todo el uso doméstico que le estamos dando ahora viene en forma de video de alta definición.


En la figura anterior vemos comparativamente el tamaño de un fotograma en DVD frente a otro de Blu-Ray. En el Blu-ray el tamaño es considerablemente mayor, teniendo 5 veces más píxeles que en el formato DVD. Obviamente una película puede ser metida en un DVD pero tendrá que tener 5 veces menos duración que una película normal. Además, tenemos que tener en cuenta que la calidad de audio en Blu-Ray es superior a la del DVD ocupando por lo tanto más espacio también.

Cómo funciona esta tecnología

Las 3 tecnologías (CD, DVD y Blu-ray) se basan en hacer muescas con un láser (llamadas Pits) que luego son leídas por otro otro lector mediante láser. Con ello conseguimos codificar ceros y unos (lenguaje binario en el cuál funcionan los ordenadores) que luego serán leídos por otro lector.
Método de lectura de un CD
Pero...todos vosotros habéis notado claramente que, físicamente los DVDs y los Blu-ray son exactamente iguales en tamaño (12cm de diámetro y 1,2mm de espesor). Entonces ¿por qué pueden almacenar tanta información?
Pues el "secreto" está en lo que le da nombre al formato: rayo azul.
Los CDs utilizan lásers de infrarrojos, los DVD utilizan lásers rojos (lo que supuso un avance muy grande) y los Blu-rays pues... lásers azules. Esto permite tener un láser más fino. Imaginad que hiciéseis rallas escribieseis en un folio con un rotulador muy grueso hasta que lo llenáis y luego en otro folio hacéis lo mismo pero con un bolígrafo de punta muy fina ¿en cuál podéis hacer más rallas? o, dicho de otra manera ¿con cuál podéis escribir más información? Con el fino ¿verdad? Pues ahí tenéis el secreto de esta tecnología. Lo entenderéis mucho mejor con la siguiente imagen:

Tres imágenes aumentadas lo mismo. Fijaros en el tamaño del láser comparativamente. Claramente se ve la mayor precisión que vamos a alcanzar a la hora de "quemar" los datos y después buscarlos para leerlos.
Longitud de onda necesaria
Pero, entonces ¿por qué no se había hecho esto antes directamente? Pues el problema es la creación de un láser azul. Hace falta muchísima energía para conseguir un poquito de luz láser azul. Sin embargo con el avance de la tecnología es posible realizar estos lásers lo suficientemente potentes para tal fin, utilizando la parte más difícil de la óptica física para tal propósito: la óptica no lineal. Para no liar mucho la cosa simplemente comentar que en algunos materiales no se puede hacer una de las simplificaciones que se hacen con las leyes de Maxwell ya que la densidad del flujo eléctrico no es proporcional al campo eléctrico.


Este factor de polarización eléctrica no lineal lleva a una ecuación con mucha utilidad cuando superponemos dos ondas (interferometría de la cuál ya hablamos aquí)

De esta fórmula simplemente quedaros con lo seleccionado en morado: si juntamos dos fuentes láser iguales en un medio con polarización eléctrica no lineal la luz láser resultante va a ser el doble de la utilizada. Luego si queremos un láser de 405 nm para nuestro Blu-Ray podemos utilizar dos de 810 nm (infrarrojos) y conseguiremos nuestro láser azul. Recordad que la longitud de onda es inversamente proporcional a la frecuencia: si doblamos frecuencia dividimos longitud de onda. Todo esto tiene que ser realizado con una precisión muy alta y de ahí el coste de la fabricación y el coste final del producto.

Espero que os haya parecido interesante

jueves, 18 de noviembre de 2010

Grandes Telescopios

En esta entrada voy a hablaros un poquito de los grandes telescopios: esos instrumentos tan grandes como edificios destinados siempre a entender un poquito mejor el origen del universo.

El objetivo de la creación de grandes telescopios viene debido a dos cosas: cuanto más largos son más aumentos conseguimos y a mayor diámetro más luz se capta y más estrellas son capaces de captar.

Primeros grandes telescopios
El primer gran telescopio de la historia vino de la mano de William Herschel. Era un telescopio de espejo con una longitud de 12 metros y 1,22 metros de diámetros de espejo
Telescopio William Herschel
Este telescopio, al igual que todos los demás que vamos a tratar aquí son telescopios que utilizan espejos. Este sistema sigue la filosofía del telescopio de Isaac Newton en 1668 con el objetivo de evitar la separación de los colores (aberración cromática) que produce la luz cuando atraviesa una lente aunque el primer reflector se atribuye históricamente a Niccolo Zuchi en 1616 El perfil del telescopio de Herschel era este:

Este sistema estaba diseñado para observar lateralmente utilizando una sección lateral de un espejo parabólico (con la forma de las antenas de televisión) que da una mejor calidad óptica que un espejo esférico.

Telescopios en la actualidad
Muchos años han pasado desde que galileo mirara con su telescopio por primera vez hace 401 años y en este tiempo el diseño óptico y la tecnología en otros campos como la robótica y la ingeniería han hecho que estos instrumentos tengan unas capacidades increíbles.

Muchos de vosotros no sabréis que una parte muy importante de estos grandes telescopios se encuentran en suelo español, concretamente en las islas de Tenerife y La Palma. Vamos a hacer un repaso por los más grandes de la actualidad.

El más grande del mundo se encuentra en el observatorio de "El Roque de los Muchachos", en La Palma. Es el llamado Gran Telescopio Canarias (o Gran Tecan o GTC).Este telescopio tiene un diámetro de 10,4 metros dentro de un edificio de alrededor de 100 metros de altura (como La Giralda de Sevilla o la catedral de Murcia).
Cúpula del GTC
Además de su diámetro la tecnología de este telescopio es exageradamente avanzada. En vez de utilizar un espejo principal de una pieza utiliza 36 espejos hexagonales de 1 metro de anchos capaces de moverse con precisión de nanómetros para corregir cualquier efecto provocado por las deformaciones por la gravedad, por la atmósfera...Además, la cúpula está diseñada para controlar las corrientes de aire con el fin de que no se produzcan turbulencias por viento o por diferencias de temperatura...En definitiva: 75,7 metros cuadrados de superficie destinados a la observación de los objetos más débiles y lejanos del universo.
Sistema óptico del GTC
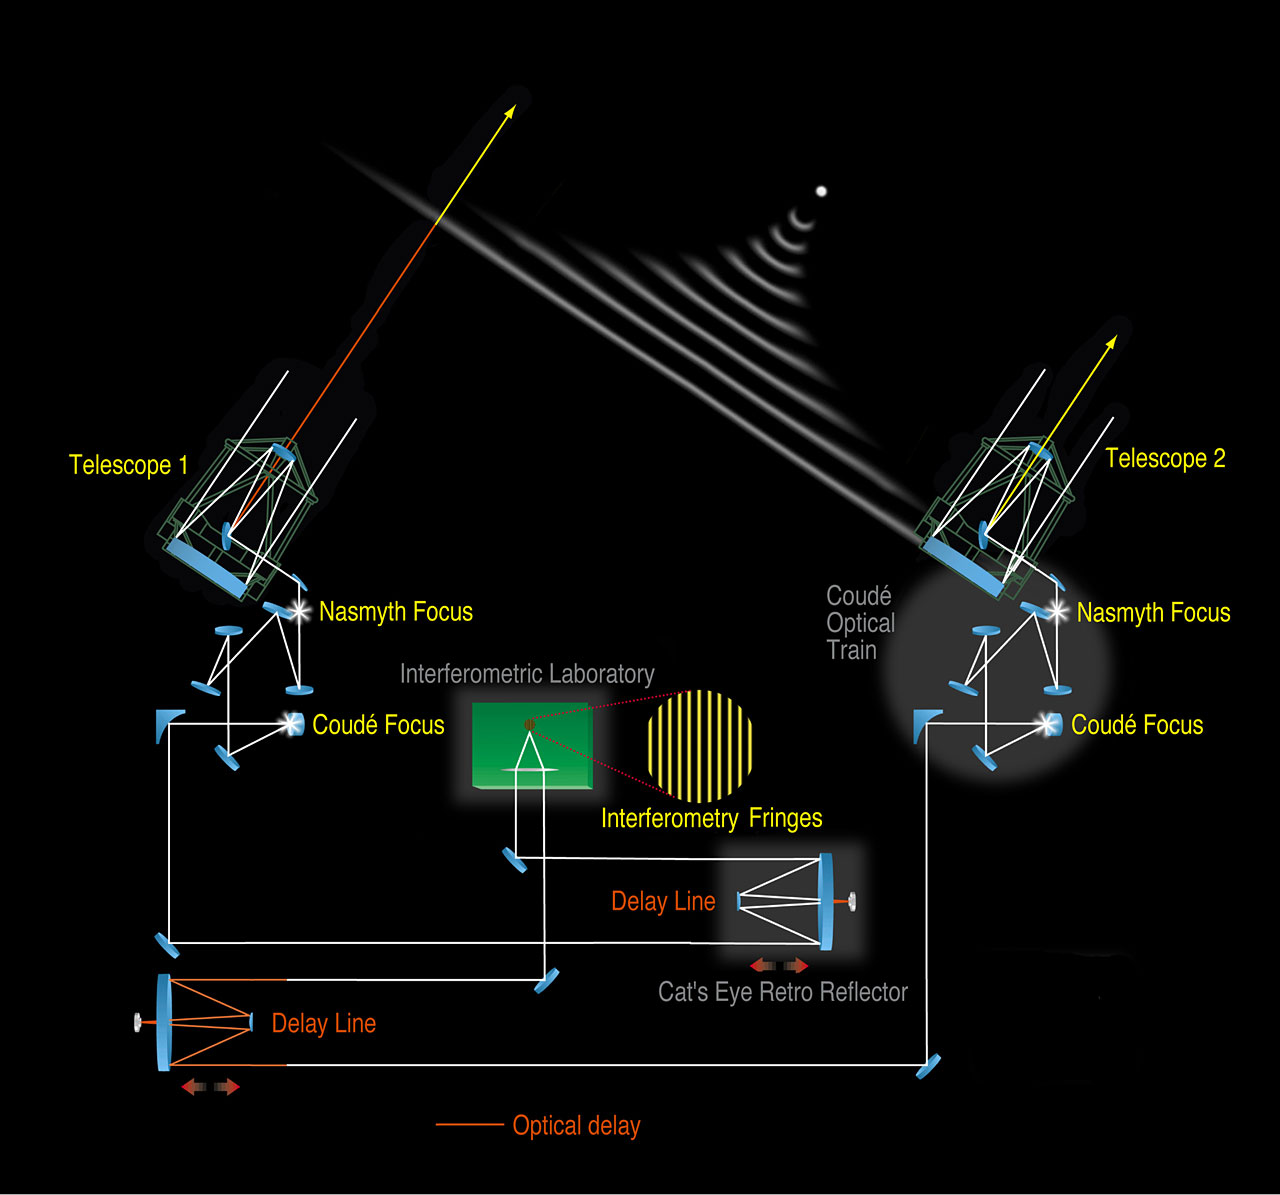
En Hawai encontramos los segundos telescopios en diámetro teniendo cada uno 10 metros: El Keck y el Keck II. Estos dos telescopios también cuentan con 36 segmentos. Además, estos telescopios pueden funcionar por separado o conjuntamente utilizando interferometría constructiva. ¿Cuál es el objetivo de esa técnica? Pues el objetivo es juntar la señal a través de un entramado de espejo por debajo de los dos telescopios para "juntar" la señal de un mismo objeto y sumarla, pero no una suma normal, sino una suma coherente, interferométrica con lo cual se puede captar muchísima más luz que con cada uno por separado. Este procedimiento es muy fácil de explicar pero es súmamente complejo de llevar a cabo.
Keck y Keck II posando para la foto
Por último también nombrar el conjunto VLT de sus siglas "Very large telescope" situado en el desierto de Atacama (Chile) los cuales utilizan 4 telescopios de 8,2 metros capacitados también para hacer intermerometría.
VLT
Si hacer interferir la señal de dos telescopios es difícil imaginaros la de 4. Aquí os dejo una fotografía de uno de los túneles que transcurren por debajo de ellos destinados a producir la interferometría.
En el siguiente enlace podéis ver un esquema reducido del entramado que se debe montar para la correcta interferencia: Esquema del recorrido de la luz.

El Hubble
Los telescopios terrestres tienen tan buena calidad que hace tiempo se vio que si se quería llegar más allá había que evitar la atmósfera.Es por eso que este telescopio se encuentra orbitando la Tierra a 600 Km de altura y 26.000 Km/h. Tiene el tamaño de un autobús con 12 metros de largo y un espejo primario de 2,64 metros.
Telescopio espacial Hubble (HST)
El futuro
Lo primero que encontramos en el futuro es el remplazo del Telescopio espacial Hubble en 2014: El James Webb por honor al director de la NASA en la época de la llegada a la Luna. Podéis ver un video de 3 minutos muy visual aquí.
Aspecto del Telescopio Espacial Webb
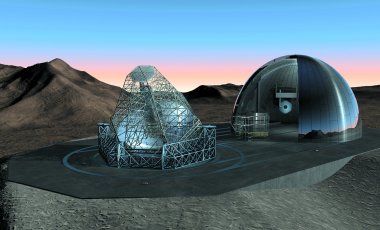
Para finalizar simplemente comentar un par de proyectos mastodónticos que en principio sólo son ideas, podríamos decir "un poco alocadas": el ELT ("Telescopio extremadamente grande" de sus siglas en inglés) y el  OWT con 42 metros y 100 metros de diámetro respectivamente.Imaginaros la cúpula para albergar estos dos "monstruos". El segundo de ellos tan grande que está pensado para que salga de la cúpula cuando se vaya a utilizar...
Diseño conceptual ELT

Diseño conceptual OWL
Espero que os haya gustado y no olvidéis dejar vuestros comentarios para cualquier duda, anotación...