¿Dónde se encuentra la línea que separa la ciencia de la ciencia ficción? ¿En qué casos ideas de ciencia ficción pueden acabar convirtiéndose en realidad? Ciencia o Ficción nace con la ilusión de acercar a todos las respuestas a estas preguntas, mediante el análisis desde un punto de vista ameno divertido y divulgativo, de elementos presentes en obras literarias y cinematográficas (entre otras) pertenecientes a este género.
Para cualquier comentario o duda sobre la página sabéis dónde encontrarnos. Esperamos que la idea de esta nueva página sea de vuestro agrado y que disfrutéis de la lectura de las noticias tanto como nosotros disfrutaremos escribiéndolas.
El pasado mes de septiembre tuvo lugar en Stellenbosch, Sudáfrica, el 9o Taller/Congreso de Óptica Adaptativa al cuál tuve el placer de poder asistir.
Óptica Adaptativa
Microscopios, telescopios, objetivos de las cámaras de fotos (las profesionales, las de nuestros móviles...), nuestros ojos... todos ellos están diseñados para formar imágenes. La luz llega al sensor digital, o a la película fotográfica o a nuestra retina tiene que atravesar muchos medios que distan de ser perfectos (ópticamente hablando). Pensemos por ejemplo, para abrir el apetito científico, en un telescopio profesional. La luz de las estrellas antes de llegar a las avanzadas y carísimas cámaras de estos gigantes tiene que revotar en el espejo primario, en el espejo secundario y atravesar las lentes que hacen las veces de ocular, a veces incluso una lámina correctora a la entrada del telescopio. Todos los elementos ópticos por los que la luz tiene que pasar y por los que tiene que reflejar que conforman telescopio están diseñados de manera inteligente pero... ¿y la atmósfera?
La Óptica Adaptativa se entiende como cualquier conjunto de elementos ópticos destinados a manipular, corregir o compensar las aberraciones ópticas. A día de hoy se ha convertido en una herramienta indispensable para alcanzar la máxima resolución posible con un sistema óptico, ya sea telescopio, oftalmoscopio o microscopio. En los últimos tiempos esta tecnología se está aplicando a la óptica del ojo humano.
Frente de onda y Aberración de onda
Para manipular, corregir o compensar las aberraciones ópticas primero debemos saber qué son y cómo se miden.
Desde un punto de vista geométrico se define el frente de onda como la superficie que forman, en la propagación de la luz, los rayos con igual camino óptico. A modo de ejemplo, imaginad que tenemos encendemos una bombilla. En ese instante la luz empezará a propagarse en todas direcciones. Si pudiésemos unir todas las partículas de luz que han salido a la vez de la bombilla estaríamos dibujando el frente de onda en un instante concreto.
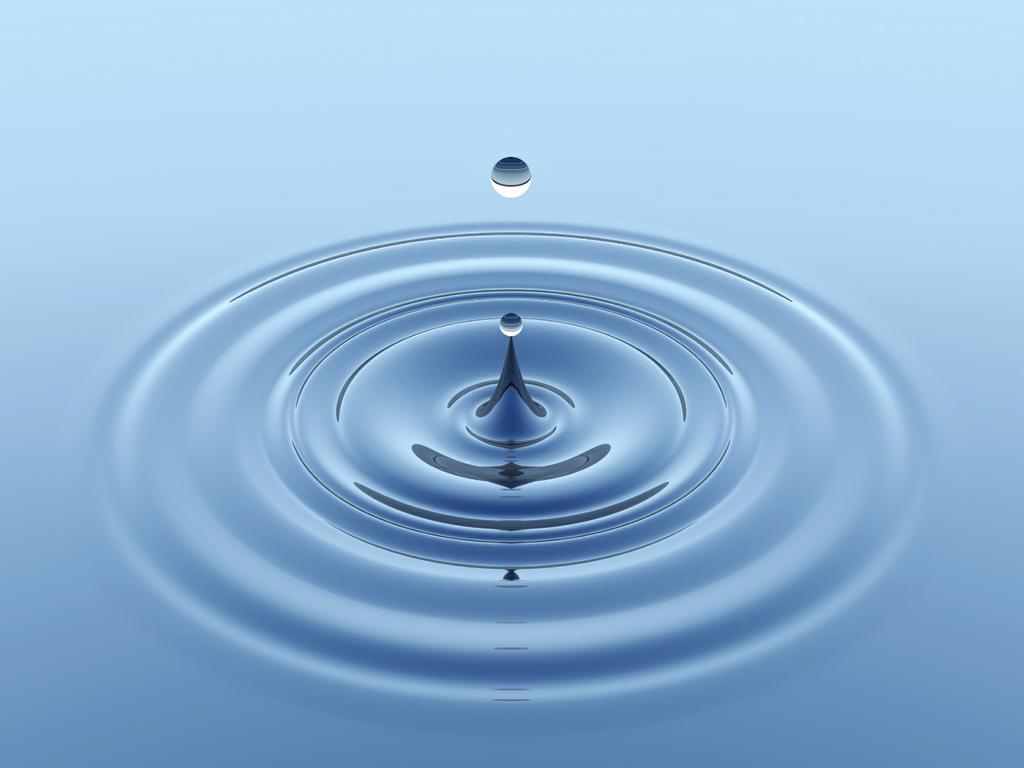
Figura 1. Frentes de onda esféricos provocados por la perturbación de una gota en el agua.
La aberración de onda se define como la diferencia entre el frente de onda ideal (normalmente plano) y el frente de onda real. Esta aberración se expresa como una función de onda y ésta se define en la pupila de salida del sistema óptico.
Figura 2. Definición gráfica de aberración de onda.
Manipulación
Para manipular el frente de onda se pueden utilizar dos elementos: espejos deformables y moduladores espaciales de cristal líquido.
Los espejos deformables están formados por una membrana reflectante muy fina. Esta membrana se coloca encima de un conjunto de electrodos (actuadores) sobre los cuales se aplica un potencial eléctrico que deforman el espejo para modificar el frente de onda (en este caso el camino óptico) del haz que incide en el mismo.
Figura 3. Espejo deformable y modulador de cristal líquido.
Los moduladores espaciales de cristal líquidoson dispositivos compuestos por moléculas con forma alargada altamente anisótropas. Debido al alto momento bipolar que presentan, su orientación puede controlarse mediante campos eléctricos. Este cambio de orientación produce un cambio en el índice de refracción y en definitiva un cambio en el camino óptico del haz que lo atraviesa.
Medición
El frente de onda se mide (existen otros métodos menos precisos que no comentaré aquí) con un sensor de Shack-Hartmann (llamado así por sus creadores). Este ingenioso dispositivo funciona de la siguiente manera. Imaginad que colocásemos delante de un sensor de cámara digital una matriz de microlentes todas separadas a la misma distancia entre ellas. Si el frente de onda que llegase a las microlentes fuese plano (libre de aberraciones) todas las lentes crearían un patrón de puntos en el sensor, todos a la misma distancia unos de otros. Sin embargo, si el frente de onda no es plano (está aberrado) cada punto se desplazará de la posición ideal. Todo esto se ve resumido en la siguiente imagen.
Figura 3. Izquierda: esquema del funcionamiento del sensor S-H.
Derecha: imágenes recogidas por el sensor.
Para los que tengáis conocimientos de matemáticas podréis suponer que el desplazamiento que sufren los puntos con respecto al lugar ideal donde deberían estar está relacionado con la derivada del frente de onda en ese punto. Es justamente esto lo que nos permite reconstruir el frente de onda.
Métodos
Existen dos métodos para manipular el frente de onda, el llamado método directo y el método indirecto (también llamado sensorless). Ambos métodos funcionan en bucle cerrado (se mide, se corrige, se vuelve a medir, se vuelve a corregir...).
Figura 4. Métodos de manipulación/corrección del frente de onda
El método directo utiliza un sensor de frente de onda y sobre la información del mismo se manda información al espejo deformable o modulador espacial para corregirlo. Por otro lado, el método indirecto no utiliza sensor de frente de onda. En su lugar este método trabaja para mejorar una métrica concreta del a imagen obtenida, por ejemplo la intensidad de la imagen: se mide la intensidad total registrada en la imagen, se modifica mediante algún algoritmo el frente de onda, se vuelve a medir la intensidad para ver si mejor a o empeora... así hasta alcanzar el máximo de intensidad.
Aplicaciones de la Óptica Adaptativa
Astronomía
La óptica adaptativa se desarrolló para conseguir mejoras en imágenes astronómicas. El objetivo de estos sistemas es (como se puede haber intuido al principio de la entrada) el de compensar las perturbaciones producidas por la atmósfera en tiempo real.
Figura 5. Esquema de la corrección del frente de onda en una imagen astronómica.
Microscopía
Este tipo de tecnología se está volviendo en un estándar a la hora de obtener imágenes de microscopía. Así, la corrección o inducción de aberraciones se ha convertido en una herramienta casi esencial para alcanzar la máxima resolución posible.
Ejemplos del uso de óptica adaptativa en microscopía son varias. A continuación nombro unas pocas:
Corrección de las aberraciones inducidas por la propia óptica del microscopio.
Corrección de
Óptica clínica
Como todas las tecnologías desarrolladas para la industria de la exploración espacial era cuestión de tiempo que éstas también llegaran a nuestros "hogares", al igual que ya pasase con los LCD y las cámaras CCD.
Uno de los ejemplos de esta tecnología que en poco tiempo estará muy cerca de nosotros es el Foróptero avanzado, también llamado simulador visual, desarrollado por el Laboratorio de Óptica de la Universidad de Murcia y comercializado por Voptica, una Spin off de la misma universidad.
Figura 6. Esquema del simulador visual.
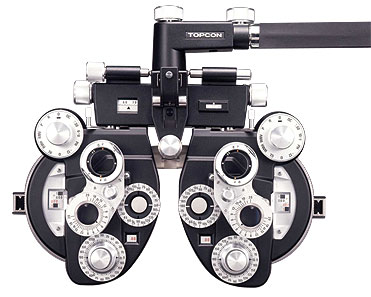
En la figura anterior se pueden observar los elementos principales de este simulador visual. Este aparato permite grandes avances en mediciones que hasta ahora se realizan (y muchas tendrán que seguir realizándose) en un foróptero, un aparato cuyo funcionamiento no se ha visto modificado desde hace ya casi un siglo.
Figura 7. Foróptero tradicional utilizado en ópticas y clínicas oftalmológicas para la medida de estado refractivo, forias, vergencias, amplitud acomodativa...
El foróptero avanzado facilita algunos aspectos del foróptero tradicional. Por ejemplo, uno de los principales inconvenientes de los test visuales es que deben colocarse a una distancia de 6 metros, en el llamado "infinito optométrico", distancia de la que muchas ópticas o clínicas no disponen. Este simulador acaba con ese problema al incorporar él mismo pantallas en las que se puede colocar cualquier test (incluso vídeo). Sin embargo, se podría argumentar que la diferencia de precio entre el convencional y el avanzado se podría invertir en remodelar el gabinete de optometría. Si el problema es que el local no tiene más espacio no habrá mucho que se pueda hacer.
Las ventajas del simulador visual van más allá:
Simulación visual: El foróptero avanzado permite mostrarle al paciente una escena a través de cualquier óptica simulada mediante su frente de onda. Por ejemplo, se le podría mostrar a un paciente con una alta miopía cómo vería un paisaje si se le colocase una lente intraocular sin necesidad de ningún tipo de operación, simplemente simulando e integrando en los moduladores espaciales el perfil de frente de onda resultante, calculado mediante la medida del frente de onda del ojo del paciente y las características ópticas de la lente intraocular.
Ensayos clínicos: Siguiendo la misma filosofía que en el punto anterior, mediante esta tecnología se pueden hacer simulaciones visuales de un perfil de lente novedoso del cuál sólo se ha desarrollado el concepto. Se puede por ejemplo pensar en el desarrollo de una lente para aumentar la profundidad de campo de un paciente con presbicia y probar ese mismo día "la lente" en el paciente y comprobar si la idea tiene futuro. Esto es un avance importantísimo ya que hoy en día es necesario crear el prototipo, fabricarlo y realizar ensayos clínicos antes de probar el funcionamiento de la lente. Esto conlleva mucho tiempo y dinero y en un gran número de casos al llegar a los ensayos clínicos se observa que la lente no funcionaba como se quería, lo que se traduce en tener que volver a empezar todo el proceso.
"Graduación avanzada": en el marco de la optometría se podría resumir este punto como la unión casi perfecta entre los autorefractómetros actuales, los aberrómetros y la potencia de un test subjetivo. Es también posible estudiar forias y vergencias mediante la adición de prismas virtuales a los moduladores espaciales, sin embargo no tengo constancia de que esto se haya hecho hoy en día. De todas maneras el principal inconveniente en este y otros aspectos radica en que las condiciones de este simulador (mirar dentro de una caja y que los objetos provengan de pantallas) son bastante alejadas de la visión natural, algo que en estos últimos aspectos estoy convencido de que tiene que tener un impacto no despreciable.
Imagen de la Montaña Cabeza del león realizada desde la Table Mountain en una de las excursiones organizadas por el congreso
A partir de hoy el equipo de El universos de Wavens, es decir yo, está oficialmente en busca de colaboraciones.
Todos sabéis que crear entradas para un blog con un rigor científico-tecnológico es algo que lleva tiempo y dedicación. Este tiempo y dedicación obtiene un feedback positivo si el trabajo tiene la repercusión deseada.
En los últimos meses he redactado casi por completo varias entradas pero al final no me he animado a publicarlas debido a la poca repercusión que sabía que alcanzarían (lejos quedan más de 17.000 visitas que recibió en junio de 2011). La principal razón para la bajada de repercusión se debe a tres cosas, unas de ellas enlazadas a las demás.
Bajada de la frecuencia de publicación.
Bajada del número de visitas (relacionada con la anterior).
Temas del blog demasiado dispares: Simplemente tenéis que echar un vistazo a la nube de tags para ver que los temas quizás son demasiado dispares en cuanto a temática.
Es por esto que a partir de ahora estoy en busca de colaboraciones para publicar en blog sobre tecnología más especializados en algún tema de los que trato.
Para los que menos me conocéis mis cartas de presentación son:
Este propio blog.
Twitter: donde podéis ver mi carta de presentación en el perfil y también los temas de los que más trato.
Si alguno está interesado en hablar de lo que comento en esta entrada la forma de comunicación más directa es a través de mi cuenta de Twitter.
Google Glass es un dispositivo desarrollado por Google con el cuál la compañía pretende revolucionar el modo al que accedemos a Internet.
En qué consiste
El objetivo de Google Glass es el de presentarnos una pantalla semitransparente (podemos ver el mundo real a través de ella) en un área del campo visual desde la que podemos acceder a Internet mediante comandos de voz sin necesidad de sacar el móvil del bolsillo. El tamaño de esta pantalla es equivalente a un televisor de 25" colocado a 2,5 metros (aproximadamente 15º del campo visual o el tamaño de un puño y medio con el brazo estirado).
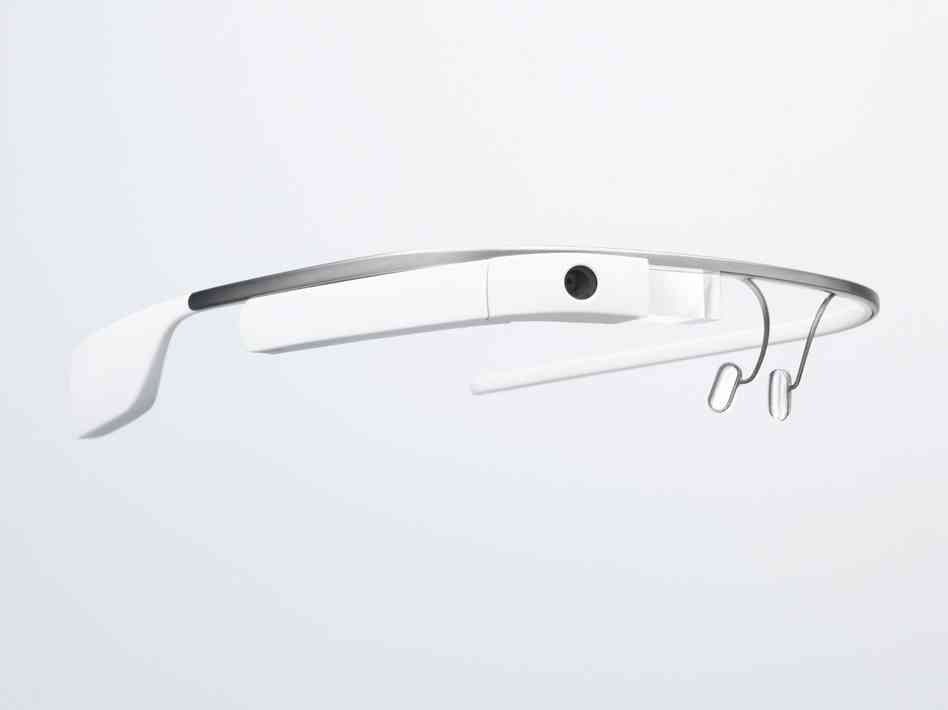
Podéis ver las Google Glass en la siguiente imagen.
Figura 1. Foto de Google Glass con su diadema
Con un peso de tan solo 36 gramos cuenta con un control táctil (trackpad), cámara de fotos y vídeo y el sistema de proyección. La diadema se puede quitar del dispositivo mediante un tornillo y presumiblemente éste perimtirá, mediante la ayuda de un adaptador, colocar Google Glass en cualquier gafa graduada.
Figura 2. Parte del sistema de proyección sin la carcasa
Además de los elementos descritos en el párrafo anterior Google Glass cuenta también con un botón disparador para realizar rápidamente vídeo y fotografías, un micrófono y un auricular de conducción ósea. Este sistema transmite directamente los sonidos de Google Glass al oído interno mediante vibraciones. Esta tecnología presenta dos ventajas: la primera es que nadie más puede escuchar el sonido que reproduce el dispositivo. La segunda es que al dejar el pabellón auditivo totalmente libre no nos impide escuchar los sonidos de nuestro entorno.
Cómo funcionan y para qué sirven (y/o servirán)
Desde hace ya unos meses este dispositivo está disponible para un número controlado de desarrolladores, lo que nos permite conocer ya bastantes detalles sobre el mismo. Su salida para el gran público estaba programada para finales de 2013 pero últimas informaciones indican su puesta a la venta para el primer semestre de 2014 con un precio estimado de 300$, aunque este valor es tan sólo un rumor basado en los costes de producción y del margen de beneficio estimado.
En este artículo intentaré hacer un resumen detallado sobre el sistema y trataré de extender otro punto, el sistema de proyección, del cuál he encontrado poca información en la red y la que he encontrado resulta ser poco precisa y, en algunos casos, errónea.
Las Google Glass se conectan a Internet mediante vinculación bluetooth a nuestro terminal móvil o mediante la conexión directa a una red WiFi. El software cuenta con toda la potencia del buscador de la compañía, ofreciendo hoy en día búsquedas por voz de manera similar a las búsquedas que ofrece en la actualidad Google Now, además de acceso a algunas aplicaciones que sin duda irán siendo cada vez más y más durante estos meses y los meses posteriores a su salida.
Figura 3. Trackpad de Google Glass
Imaginad que tenéis las Google Glass puestas. Bastará con tocar el trackpad o levantar la cabeza 10º o 40º (según lo tengamos configurado) y nos aparecerá la pantalla de espera indicándonos la hora y en la parte de abajo las letras "ok glass". Tened en cuenta que el fondo de estas capturas del sistema es negro mientras que en la proyección esta zona negra es una zona transparente, por la que podremos ver lo que tenemos delante nuestro.
Figura 4. Pantalla de espera de Google Glass.
Una vez que hemos "despertado" a las Google Glass de su estado de reposo ya estamos listos para decir el ya famoso "Ok glass" (no sé si será distinto en español...) para empezar a mandar comandos. Nada más decir esas palabras mágicas pasamos a ver esta pantalla:
Figura 5. Comandos de Google Glass.
Los comandos disponibles a día de hoy son los que veis en la imagen anterior. Navegación GPS, fotografías, vídeos, envío de emails, videollamadas mediante Hangouts y llamadas GPRS. No he conseguido activar las aplicaciones de Facebook y Twitter pero ya están disponibles para Google Gass.
En la pantalla de espera (la del reloj) podemos desplazarnos con el trackpad a izquierda y a derecha. Desplazándonos hacia la derecha podemos ver notificaciones de aplicaciones, de correo electrónico y nuestras últimas búsquedas con el comando "google...". Desplazándonos hacia el otro lado de la pantalla de espera tenemos las tarjetas de Google Now: recordatorios, resultados de nuestros equipos favoritos, el tiempo en nuestra ciudad y en nuestra localización...
Sistema de proyección
Los esquemas que circulan por la red sobre el funcionamiento del sistema de proyección de Google Glass son como el de la siguiente imagen.
Figura 6. Esquema óptico que circula por la red (erróneo)
Hay dos problemas con este esquema. El primero es óptico. Si realmente fuese así el cono de luz del proyector que se va abriendo debería seguir abriéndose después de la reflexión, y no salir paralelo como pasa en el esquema. Resumiendo: si la luz del proyector siguiese ese camino sería imposible que pudiésemos enfocar la imagen porque sería igual de difícil que intentar enfocar a la punta de nuestra nariz. (No cuentan personas de más de 10 dioptrías sin corregir).
Abordado el problema óptico queda otro no menos pertubador. Si miramos imágenes reales del prisma de Google Glass ¡vemos que realmente el corte de los dos prismas va al revés que en ese esquema! Podéis observarlo en detalle tanto en la Figura 2 como en la siguiente imagen.
Figura 8. Imagen real del prisma de Google Glass
Uno de los detalles más curiosos del prisma de Google Glass es que una de sus caras (la más alejada del proyector) es un espejo. Tanto en la siguiente figura como en la Figura 2 se puede apreciar claramente que este espejo no es plano, sino cóncavo (visto desde fuera convexo).
Figura 9. Imagen del espejo cóncavo de Google Glass
La clave de este sistema es justamente el espejo. El funcionamiento del sistema de proyección es el siguiente (no puedo estar seguro al 100% pero sí creo estar seguro al 95%).
El proyector crea la imagen del sistema.
Esta imagen atraviesa el corte de los prismas.
La imagen refleja en el espejo. Al ser el radio del espejo mucho mayor que la distancia al proyector éste crea una imagen virtual a una distancia de unos 35-40 cm. Este dato lo presupongo porque suele ser la distancia de trabajo en cerca. Además en una conferencia donde nos hicieron una demostración de Google Glass, el conferenciante (@julianmb) se quitó sus gafas graduadas y admitió ver desenfocado a un chico de la primera fila (miopía) y ver "casi" perfectamente la imagen de Google Glass.
La imagen reflejada del espejo refleja en el la separación de los prismas y llega hasta el ojo.
Figura 10. Trazado de rayos del sistema de proyección de Google Glass
En el trazado de rayos podéis observar (de manera muy esquemática y aproximada) que los rayos que llegan al ojo (flechas grises) son más paralelas entre sí que las que salen del proyector. Si prolongamos estas flechas hacia el lado opuesto al ojo éstas se juntarán en un punto donde creeremos ver la pantalla. Desde mi punto de vista creo que sería mejor que la imagen estuviese en el infinito (flechas grises paralelas). Lo creo principalmente por tres motivos:
No tendríamos que acomodar para ver la imagen (más tiempo de uso sin cansancio aunque no creo que nadie se canse).
No nos pondríamos "bizcos" al mirar la pantalla. Esto puede ser otro punto de fatiga.
Para conducir no tendríamos que cambiar el punto de enfoque de lejos a cerca, siendo más cómodo y seguramente más seguro.
Por otra parte no estoy seguro de dónde se hace semitransparente la imagen del proyector pero supongo que cuando la luz vuelve del espejo, ya que supongo que si fuese a la salida del proyector al atravesar el corte de los prismas se produciría una imagen fantasma y por lo tanto se produciría imagen doble. O quizás, simplemente la transparencia se produce porque el mundo real tiene mucha más luz de la que el proyector puede emitir.
Proyección de venta
Según una encuesta realizada por la prestigiosa Forrester Research un 11% de los estadounidenses comprarían hoy las Google Glass si estuviesen a la venta a un precio de 1500$ (el precio para desarrolladores). Esto supondría una venta de 21 millones de unidades. Estas cifras son realmente esperanzadoras para Google ya que, poniéndolo en perspectiva, el iPhone, siendo en su momento una total revolución, vendió en su lanzamiento 9 millones de unidades. (Fuente @julianmb)
Ejemplos de Google Glass en funcionamiento
Por último os dejo un par de vídeos de los chicos de Phandroid en los que podréis ver las Google Glass en funcionamiento incluso desde el punto de vista como si las llevásemos puestas (o parecidas)
Review del Software
Demostración del funcionamiento de las gafas como si las llevásemos puestas
Conclusiones
Respuestas a cientos de preguntas sin tener que sacar nuestro móvil del bolsillo mediante Google Now, fotografías y vídeos desde nuestro punto de vista, direcciones GPS mediante toda la potencia de Google Maps, llamadas de voz y vídeo mediante voz... No tengo ninguna duda de que Google Glass revolucionará el modo al que accedemos a la información, más que nada por ser Google el que está detrás de este producto tan ambicioso. Personalmente estoy convencido de que me haré con unas en el momento en el que salgan al mercado (y más si el precio ronda los 300$/€).
Tenéis a vuestra disposición los comentarios para cualquier duda o comentario sobre este dispositivo.
Mitra fue uno de los principales dioses de la religión irania anterior a Zaratustra, desarrollado a partir del antiguo dios funcional indoiranio Vohu-Manah, objeto de un culto aparecido unos mil años antes de Cristo y que, tras pasar por diferentes transformaciones, pervivió con fuerza en el Imperio romano hasta el siglo IV d.C., era una divinidad de tipo solar. El dios Mitra hindú, como el persa, es también una divinidad solar, tal como lo demuestra el hecho de ser uno de los doce Adityas, hijos de Aditi, la personificación del Sol.
¡¡Y aquí viene la casualidad!!:
Está bien documentado que Mitra nació de virgen un 25 de diciembre, en una cueva o gruta, que fue adorado por pastores y magos, fue perseguido, hizo milagros, fue muerto y resucitó al tercer día... y que el rito central de su culto era la eucaristía con la forma y fórmulas verbales idénticas a las que acabaría adoptando la Iglesia cristiana.
Por otro lado, el día 6 de Enero, en la Alejandría egipcia, se festejaba el festival de Core «la Doncella» — identificada con la diosa Isis— y el nacimiento de su nuevo Aion —personificación sincrética de Osiris—; el parto de Core/Isis era anunciado, desde hacía milenios, por la elevación en el horizonte de la estrella brillante Sotis (Sirius) —la estrella de Mt 2,2—, el signo que precedía al desbordamiento de las aguas del río Nilo a través de las cuales el dios muerto y resucitado Osiris extendía su gracia fertilizando y vivificando a todas las tierras ribereñas. Además, en rituales como los efectuados en Persia, donde, desde tiempos del rey Darío I (521-486 a.C.) y probablemente desde cientos de años antes, los magos/sacerdotes ya solían ofrecer a Ahura-Mazda (el dios solar principal) los presentes del oro, incienso y mirra que se citan en Mt 2,11.
El papa Liberio (papa los años 352-366 d.C.), avalado por la fuerza legisladora y represora de Constancio II, se las arregló para que en todo el Imperio romano el Sol de Jesús-Cristo comenzase a brillar en exclusiva basándose en los mismos mitos paganos que hasta entonces habían sido patrimonio del Deo Solí Invicto Mithrae.
Dicho esto: ¡Feliz Solsticio de Invierno a todos!
Fuentes: Mentiras Fundamentales de la Iglesia Católica, Pepe Rodríguez (1997)
Ayer se emitieron los primeros dos fragmentos del piloto de Battlestar Galactica: Blood & Chrome a través del canal de Youtube de MachinimaPrime.
Episodio 1:
Episodio 2:
Durante estas semanas se emitirán los siguientes fragmentos del piloto (9 en total). Después de esto, el 19 de Febrero de 2013 se lanzará un Pack DVD + Blu-Ray en inglés pero que, por suerte para nosotros, contará con subtítulos en castellano. El metraje tendrá una duración de 94 minutos además de extras y escenas eliminadas. Se puede reservar en Amazon a través de este enlace.
Más adelante en 2013 la cadena norteamericana SyFy emitirá la serie por televisión.
La entrada anterior del blog fue algo especial y esta también lo va a ser. Os dejo una presentación/infografía que he creado sobre los pasos a seguir para resolver el cubo de rubik de una manera abordable y eficiente, tanto si queréis disfrutar de poder resolvérselo a los amigos como si queréis iniciaros en el mundo del "speedcubing".
Una vez visto esto sólo queda decir que los cubos de hoy en día salen bastante baratos comprándolos a páginas chinas como Lightake y los cubos van magníficamente desde que salen de la caja por primera vez.
Por otro lado aquí tenéis la resolución para principiantes y aquí la resolución para expertos. Lo mejor es intentar resolverlo uno mismo y una vez que lo consigáis u os desesperéis empezad con el método para principiantes. Una vez que consigáis hacerlo en unos 40-45 segundos (orientativamente) empezad poco a poco con el método F2L tanto a memorizarlo como a ponerlo en práctica y después ir aprendiendo y entrenando OLLs y PLLs poco a poco ya que utilizar unos sin utilizar los otros no tiene sentido.
Espero que os haya gustado y que nos escribáis vuestros avances y vuestras dudas en los comentarios. Un saludo!
Como alguno de vosotros ya sabréis una de mis aficiones es el cubo de rubik y otra es áfico en 3D. Hoy os traigo algo especial: un fondo de pantalla que engloba ambas aficiones. Este fondo lo he creado con Blender y lo tenéis disponibles en 4 resoluciones (si me dejo alguna importante podéis pedírmela).
El fútbol americano es el deporte más visto en los Estados Unidos. Por ejemplo, la Super Bowl 2011 tuvo una audiencia media de 111 millones de personas en todo el mundo.
El objetivo principal de este deporte -el cuál permite puntuar- es avanzar, ganar terreno. Ésto se consigue mediante el sistema de "downs".
Downs
La ofensiva de un equipo tiene 4 oportunidades o downs para avanzar 10 yardas. Si lo consiguen se obtiene de nuevo un "primer down" y otras 4 downs para avanzar otras 10 yardas. La yarda 0 de avance se sitúa en el mayor punto de avance conseguido por el portador de la pelota. Si no se consiguen avanzar 10 yardas en los 4 downs cambia la posesión de la pelota y por lo tanto es el turno del otro equipo para empezar su avance.
¿Cómo se señaliza?
En el campo la yarda primera y la yarda de down están marcadas en la banda mediante las señales que podéis ver en la siguiente imagen.
Éstas señales llamadas comúnmente "cadenas" (están atadas por una cadena de 10 yardas de longitud) se mueven cada vez que se consigue un primer down. El problema es que, al estar en la banda, con mucha frecuencia están fuera del plano de la cámara. Entonces ¿cómo saben los espectadores (los 100 millones que ven el partido por televisión...) dónde está la yarda primera y la yarda 10? y, lo más importante ¿cómo sabe si se ha conseguido un primer down antes de que termine la jugada y el árbitro lo comunique?
La respuesta como en todos estos casos se encuentra en la tecnología: unas lineas pintadas virtualmente en el campo y que siguen los movimientos de la cámara de manera que dan la sensación de estar realmente pintadas en el césped.
Linea de down pintada virtualmente en el campo
En la mayoría de los casos, al igual que con el Ojo de Halcón, una vez que se ve varias veces uno tiende a tener la sensación de que su funcionamiento debe ser sencillo pero nada más lejos de la realidad.
La tecnología
Uno de los aspectos problemáticos de los efectos generados por ordenador es la grandísima cantidad de esfuerzo que hace falta para conseguir hacer algo en apariencia simple.
Esto es un ejemplo perfecto de esto. Pintar en el campo la linea de primera y down suena simple pero, debido a la cantidad enorme de variables puede llegar a convertirse en algo imposible.
Para que esto no ocurra es necesario simplificar el trabajo reduciendo el numero de variables aleatorias al mínimo. Eso se consigue controlando todos los siguientes aspectos técnicos:
El sistema tiene que saber la orientación del campo en todo momento de manera que pueda pintar las líneas con la perspectiva correcta.
El sistema tiene que saber, en la misma perspectiva anterior, dónde se encuentra cada yarda.
Dado que la cámara que retransmite puede moverse de maneras muy diversas (inclinación,pan,zoom) el sistema tiene que poder monitorizar todos los parámetros de la cámara con el fin de modificar la perspectiva de las líneas.
Dado que la cámara puede pivotar para cualquier parte del campo con el fin de seguir la jugada el sistema tiene que ser capaz de recalcular la perspectiva a 30 fps mientras esto sucede.
Un campo de fútbol no es plano. Es más alto por el centro con el fin de evitar acumulaciones de agua. Por lo tanto el sistema tiene que tener esto en cuenta para pintar las lineas de manera adecuada.
Los partidos son retransmitidos desde numerosas cámaras. Por lo tanto el sistema tiene que ser capaz de calcular todo lo anterior para cada una de las cámaras.
El sistema tiene que ser capaz de detectar a los árbitros, jugadores y pelota para no pintar las lineas por encima de ellos y que parezca realmente que está situada en el campo.
El sistema tiene que ser capaz de detectar los anuncios de sponsors, marcador impreso en pantalla y demás rótulos con el fin de no pintar las líneas por encima de ellos.
Ejemplo del sistema en funcionamiento, desde dos cámaras distintas
La pieza clave del buen funcionamiento del sistema es el trípode de las cámaras de televisión. Estos trípodes codifican todos los movimientos de cámara, incluidos enfoque y zoom. Estos datos ayudan al sistema a entender exactamente donde está apuntando cada cámara.
La otra pieza clave es el modelo virtual 3D del campo. El sistema sabe exactamente donde están localizadas las cámaras en el modelo 3D y, al contar con todos los datos de movimientos de cámara, puede orientar las líneas acorde al modelo virtual del campo.
La paleta de colores también es crítica. El sistema tiene que ser capaz de distinguir entre la hierba del campo, donde se tiene que pintar la línea, y todo lo demás (jugadores, árbitros,pelota...) donde no.
El sistema cuenta con 8 ordenadores:
Cuatro ordenadores SGI.
Un PC.
3 ordenadores especiales usados en conjunción con las cámaras de televisión
La función de estos ordenadores especiales es analizar la posición de las cámaras y luego mandar la información final de las líneas a los camiones de retransmisión de cada cadena que tenga contratado el servicio.
Dibujando la línea
Para determinar dónde ha de ser dibujada la linea el sistema utiliza la siguiente información:
El campo virtual 3D es modelado antes del partido (particular de cada estadio) y los datos proporcionados por los trípodes de las cámaras.
La información de vídeo de la cámara que está en el aire en cada momento (determinada de forma separada por el camión de cada televisión).
Dos paletas de colores distintas: una representa los colores del campo que deben ser cambiados para representar la linea de primer y down y otra que representa los colores que no deben ser cambiados (colores de los uniformes de los árbitros,jugadores...) donde la línea debe ser eliminada con el fin de que parezca estar pintada en la hierba.
Una vez que el sistema determina qué pixeles tienen que ser modificados esta información, junto a la de señal de vídeo, es enviada a un ordenador que dibuja la línea 60 veces por segundo. La línea es entonces enviada a un "keyer" lineal que superpone las líneas sobre el programa de vídeo.
Obviamente este proceso requiere un tiempo en ser calculado, lo que conlleva a unos cuantos fotogramas de retraso que deben ser aplicados también en la señal de vídeo para sincronizar finalmente las líneas de primera y down en televisión.
En un día de partido se necesitan cuatro operadores para hacer funcionar el sistema.
El spotter (encargado de dar nombres y números a los comentaristas) y un operador trabajan juntos para introducir la yarda primera antes de cada jugada. El spotter se sitúa en la cabina de prensa y el operador en el camión de producción introduciendo el número correcto.
Otros dos operadores de la cadena de deportes trabajan juntos para hacer cualquier corrección necesaria durante el partido. Estos ajustes pueden ser, por ejemplo, cambios en las paletas de colores debido a cambios de luz con el transcurso del partido, nieve, barro...
Este es todo el proceso necesario para la creación de las líneas de primera y down para que sean vistas sin problema por los espectadores en sus casas. Cualquier fan de fútbol americano que siga los partidos por televisión te dirá que el esfuerzo merece la pena.
Por cierto, cabe mencionar que ésta información es puramente visual. Los árbitros no se guiarán por ellas en ningún momento para decidir si una jugada consiguió un primer down o no. El método legal para comprobar cualquier duda con el avance de la pelota se realiza con las cadenas.
Espero que os haya gustado y os haya parecido entretenida e interesante.
¿Cómo podemos saber si una persona ve bien en 3D o no? Que en lenguaje más técnico sería: ¿cómo podemos medir la agudeza visual estereoscópica de una persona?
Esta agudeza visual estereoscópica se define de la siguiente manera:
Si dos objetos están situados en planos de profundidad parecida, la disparidad binocular es pequeña y será difícil distinguir si los objetos están o no en el mismo plano. Si llamamos Δd a la mínima separación entre dos planos para que se perciba sensación de profundidad, y llamamos α y β a los ángulos de convergencia para cada uno de esos planos definimos la agudeza estereoscópica como la diferencia entre estos dos ángulos δ=α-β. Si e es la separación entre los ojos, la agudeza visual estereoscópica puede calcularse como
La agudeza visual estereoscópica mide el umbral de profundidad que puede percibirse
La AV estereoscópica depende de varios factores: tipo de objeto (menor para líneas que para objetos puntiformes), la luminancia (decrece al disminuir la luminancia), la excentricidad retiniana (es menor cuanto más lejos miramos del punto central de visión), el tiempo de exposición, etc. Para condiciones normales de luminancia y visión central, el valor de agudeza visual estereoscópica para el sistema visual humano es de unos 40 segundos de arco (aproximadamente una centésima de grado), para objetos que están situados a varias decenas de metros. Para distancias grandes, deja de apreciarse profundidad mediante la visión binocular y el sistema visual utiliza entonces sólo recursos monoculares.
Pero nuestro cerebro nos engaña continuamente, en un esfuerzo constante de trabajar con la ley del mínimo esfuerzo, esto es, utilizando experiencias previas para entender la escena en la que nos encontramos. Aquí un ejemplo bastante llamativo:
En esta imagen sólo participan pistas monoculares ya que es una única foto y por lo tanto no tenemos información de los dos ojos. Así caemos en la trampa inicial de pensar que el chavalito de la derecha es más alto que el profesor. Sin embargo pronto pensamos que se trata de un truco y que realmente las personas no se encuentran todas a la misma distancia.
Este truco no pasa en la vida real en el cuál encontramos a todas horas experiencias previas que nos hacen poder actuar, con mucha desenvoltura simplemente con un ojo. Imaginad el proceso de rellenar un vaso de agua de una botella con un ojo tapado. La mejor manera de hacer el experimento es sin que seamos nosotros los que coloquemos el vaso. El proceso de rellenarlo (sin apoyar la botella...) es bastante más difícil que si utilizamos los dos ojos. Sin embargo personas con ambliopía, en el que uno de los ojos no lo utilizan pueden desenvolverse perfectamente sin que ni siquiera notemos nosotros la diferencia. Esto se debe a que sabemos donde están los objetos, qué tamaño tienen... es decir: experiencias previas.
En la imagen de los dados hay cosas que no nos cuadran pero ¿por qué? por la experiencia previa. Si nos fijamos en el dado más cercano al borde inferior de la foto y vamos siguiendo los dados hacia la izquierda la perspectiva nos dice que se están alejando pero si todavía seguimos girando hacia la izquierda todavía se alejan más. ¿Cómo puede ser entonces que el dado de arriba del todo esté justo encima del dado con el que empezamos? Estas cosa sólo podemos saberlas por experiencia.
Es por tanto lógico que no podamos basarnos (o mejor dicho, no debamos) basarnos en imágenes con objetos conocidos, con perspectiva, con sombras... en definitiva, con pistas monoculares para hacer el cálculo de la agudeza visual estereoscópica.
Es aquí cuando entran en juego los estereogramas de puntos aleatorios.
Consiste en la creación de imágenes que contienen información de profundidad pero que no incluyen ninguna pista monocular que pudiera ayudar al sujeto a saber si un objeto está detrás o delante de otro. Ni sombras, ni figuras, ni imágenes, ni tamaños... lo eliminamos todo.
Exiten dos tipos de estereogramas de puntos aleatorios: los RDS y los SIRDS
RDS
Los RDS (random dots stereogram) se componen de un par de imágenes que tendrán que ser vista, cada una de ellas por el ojo correspondiente. Aquí tenéis un ejemplo.
Par estereoscópico RDS para visión cruzada
Este lo he generado de manera que pueda ser visto cruzando los ojos (poniéndose bizco). Realmente el par estaría al revés y sería necesaria la ayuda de un estereoscopio para no tener que entrenar a la persona para verlos. El más común de los etereoscopios para visualizar este par RDS es el Bioptor.
Sin embargo también podemos "codificar" este par RDS de otras maneras, para no tener necesidad de depender del estereoscopio anterior o de cualquier otro. Así se podría imprimir en láminas polarizadas para ver con gafas polarizadas, o en anaglifo, para ver con gafas Rojo/Cian. Os pongo aquí el mismo par estereoscópio en anaglifo para que lo podáis ver aquellos que tengáis gafas Rojo/Cian (rojo en ojo izquierdo) y que no hayáis consegido poneros bizcos para verlo.Este aparato hace que no sea necesario entrenamiento ya que colocamos los pares de imágenes de puntos aleatorios, la persona mira a través de las lentes y vería el par RDS.
Pero... ¿cómo funcionan? ¿cómo se generan?
El secreto está en que, aunque las imágenes están creadas generando puntos aleatorios la imagen derecha e izquierda están creadas de una manera muy inteligente. La imagen derecha es exactamente igual que la izquierda pero desplazando horizontalmente una zona. Al mover esta zona se quedarán huecos que, para no hacer que ayuden en la identificación de la figura desplazada se rellenan con más puntos. Ni que decir tiene que la imagen puede ser todo lo compleja que queramos, con una distinta profundidad en cada punto. Sin embargo para esto es necesario un software informático, no basta con desplazar los puntos de manera "artesanal".
Así por lo tanto si vemos alternativamente superpuestas las dos imágenes del estereograma anterior...
Pulsad en la imagen para ver la animación
El "truco" está entonces en imprimir estos test para visualizarlos a una distancia, normalmente 40 cm y, para esa distancia calcular el desplazamiento que tenemos que hacerle a la figura para que corresponda, a esa distancia, con un ángulo determinado. Podemos hacer muchos, siendo cada vez la separación menor y así saber que, si una persona no detecta profundidad en la carta que corresponde a 80" de arco y si en la de 100" de arco esta será su agudeza visual estereoscópica. Recordad que a menor valor quiere decir que estamos siendo capaces de distinguir planos que están más cerca unos de otros (es mejor tener 40" que 60", por ejemplo).
SIRDS
Del inglés (Single Image Random Dots Stereogram), también llamados "Autoestereogramas". Tienen la ventaja de que son sólo una imagen y por lo tanto no se necesita de un estereoscopio para verlas, por lo que pueden verse en tamaños mucho más grandes, y tienen la desventaja de que hace falta entrenamiento para verlos. Es por esto que no podemos utilizarlos para evaluar la visión estereoscópica de un sujeto (es muy probable que no lo vea, no por un problema de visión binocular, sino por no saber mirar).
Los más conocidos de este tipo son los llamados "Magic Eye" (Ojo mágico) y que fueron comercializados por primera vez a principios de los años 90 del siglo pasado. Éstos utilizan una textura colorida o de alguna imagen en mosaico, la cuál desplazar punto a punto para crear la ilusión.
Los más comunes por su mayor facilidad para verlos son los "divergentes", es decir, hace falta relajar la vista para que los ojos converjan por detrás de la imagen y así se aprecie la ilusión.
Poniendo "ojo mágico" en cualquier buscador aparecen SIRDSs a patadas. Aquí tenéis un ejemplo facilito.
No escribo qué es lo que tiene que verse para que os esforcéis en verlo.
Cómo verlos
La manera más fácil para aprender a verlos es acercarse a la imagen (en este caso al monitor). Tenéis que dejar la vista relajada. Obviamente veréis la imagen borrosa. No le prestéis atención a nada, imaginad que estáis mirando a un objeto lejano. Dejando en todo momento la vista relajada empezad a alejaros de la imagen poco a poco, muy poco a poco y siempre con la mirada relajada. Cuando veáis la imagen empieza a enfocarse pararos y esperad a que aparezca la ilusión. Si no sale a la primera intentad varias veces. Una vez que se empiezan a ver los primeros no hace falta ir alejándose para verlo.
Aquí tenéis uno creado por mi para la ocasión.
Pinchad en la imagen para ver a tamaño completo
Cómo funcionan
La mejor manera de intentar explicar el funcionamiento de estos autoestreogramas es apoyándonos en la siguiente imagen.
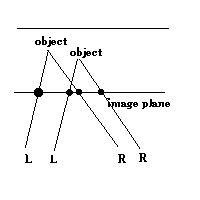
Si observamos estos puntos relajando la vista de manera que las columnas de puntos se fusionen una con la de al lado veréis que hay un punto que sobresale más que los demás.
En esta imagen, repitiendo el procedimiento de la de arriba observaréis que un punto parece estar fuera de la pantalla y otro de ellos estar dentro.
El por qué de este efecto se puede ver aquí
Es por esto que, dependiendo de hacia donde se desplacen los puntos harán que se vean más hacia delante o más hacia detrás.
Pues bien, este procedimiento, muchísimos más puntos, más pequeños y desplazándolos con un software matemático según un mapa de profundidad como el siguiente, obtenemos estos estereogramas.
Mapa de profundidad: Zonas más blancas al frente, zonas más oscuras al fondo
Existen otros autoestereogramas llamados "flotantes". Estos se componen de imágenes grandes, creadas de la misma manera que los diagramas de puntos gordos que he puesto más arriba. Imaginad que pusiésemos una imagen de la Luna, por ejemplo, en el sitio donde tenemos los puntos gordos. Conseguiríamos así que una Luna apareciese delante de las demás y otra más atrás que cualquier otra. Normalmente, este tipo de estereogramas se suelen mezclar con los otros. Un ejemplo sería el siguiente autoestereograma:
Los árboles del fondo serían los "flotantes" mientras que el estereograma típico se encuentra debajo de la textura
De momento esto es todo por ahora. Espero que os haya parecido interesante.
Querría disculparme por estas semanas sin nuevas entradas en el blog pero me enfrento a los últimos exámenes de la carrera y no tengo el tiempo necesario para dedicárselo a la redacción de una nueva entrada.
Espero que sigan pendientes a nuevas actualizaciones y espero que se produzcan pronto.
Vamos a hacer un repaso por distintos ojos que podemos encontrar en la naturaleza desde un punto de vista anatómico y óptico. Podéis ver la estructura del ojo humano aquí
Ojo de vaca
Estructuras análogas a las del ojo humano.
Podemos ver en la figura la cornea (quitada de su posición anatómica), un diafragma o iris en la misma posición que el del ojo humano y a continuación el cristalino, utilizado para la acomodación al igual que en la especie humana.
Ojo de conejo
Ópticamente muy parecido al ojo humano
Cuenta con cornea, iris, cristalino y cuerpo vitreo al igual que el ojo humano en el mismo orden para el paso de la luz.
Ojo de mosca
Los ojos de las moscas están formados por una miles de hexágonos funcionando cada uno como micro-corneas
Detrás de cada una de estas lentes se encuentran los fotorreceptores y a partir de ahí empieza ya la vía hasta el cerebro. La agudeza visual de las moscas es de alrededor de 0,01 (100 veces menor que mínima esperada para un ojo humano
Ojo de algunos peces
Estructuralmente compuesto de los mismos elementos ópticos (cornea, iris y cristalino) pero con diferencias como la posición y anclaje del músculo encargado de la acomodación y la existencia de un ligamento suspensor orientado hacia atrás.
Ojo del Nautilus
Los ojos de estos pequeños peces funcionan simplemente con una retina y una estructura anatómica que le brinda un pequeño agujero.
De esta manera esta apertura funciona como una cámara estenopeica dando una imagen invertida en el plano de la retina de este animal. No cuenta con ningún otra estructura óptica aparte del agujero estenopeico.
Ojo de Anablep
Un increíble ejemplo de adaptación al medio. Llamado comúnmente el pez cuatro ojos es capaz de ver simultáneamente por debajo y por encima del agua. Realmente sólo tiene dos ojos pero internamente están formados cada uno por dos sistemas ópticos que proyectan a dos partes de la retina de este animal claramente diferenciadas y encargadas cada una de ellas al procesado de la parte interior del agua (retina superior) y la parte superior del agua (retina inferior).
Esta especialización le permite estar alerta de posibles ataques tanto de aves como de otros peces.
Otros animales acuáticos cuentan con ojos llamados "tubulares" que les permiten un campo visual muy superior al humano y sobre todo una luminosidad increíblemente alta, lo que es muy necesario en peces que habitan aguas profundas en las cuales no hay prácticamente luz.
Ojo de águila
Con un tamaño similar al del ojo humano (siendo mucho más pequeñas) son los animales con mejor vista del reino animal.
Como se pueden observar en las figuras superiores la parte de atrás del ojo del águila es más plana y más grande que la del ojo humano dándole al águila una imagen más grande de la que el ojo humano puede darnos.
Además, recordemos que la concentración de conos en la fóvea humana es de unos 200.000 por milímetro cuadrado mientras que en el águila es de alrededor de 1 millón por milímetro, lo que claramente condiciona la resolución de uno y de otro.